Elektrische Antriebe stellen je nach Anwendung sehr unterschiedliche Anforderungen an ihre Motorsteuerung. Versorgungsspannung und Motorstrom können ebenso variieren wie Bauform, Kühlung, Kommunikationsschnittstellen oder die benötigten Schutzfunktionen. Nicht immer lässt sich deshalb eine Standardlösung einsetzen. Insbesondere bei spezialisierten Anwendungen kann eine individuell auf das jeweilige System abgestimmte Motorsteuerung erforderlich oder wirtschaftlich sinnvoll sein.
Eine solche Motorsteuerung besteht jedoch aus zwei Bereichen mit sehr unterschiedlichen Entwicklungsanforderungen. Auf der einen Seite steht der Motor-Controller mit der eigentlichen Motion-Control-Funktion. Er erzeugt nicht nur die PWM-Signale für die Leistungsstufe, sondern übernimmt je nach Anwendung die Strom-, Drehzahl- und Positionsregelung, verarbeitet die Rückmeldungen der Strom- und Spannungssensoren sowie der Positionsgeber und bindet die Motorsteuerung über entsprechende Kommunikationsschnittstellen in das übergeordnete System ein. Gerade bei anspruchsvollen Regelverfahren wie der feldorientierten Regelung von BLDC- und PMSM-Motoren entsteht damit ein erheblicher Entwicklungs-, Abstimmungs- und Validierungsaufwand.
Auf der anderen Seite steht die Leistungsstufe, die auf die elektrischen und thermischen Anforderungen der Anwendung zugeschnitten werden muss. Auswahl und Dimensionierung von Leistungshalbleitern und Gate-Treibern, Strom- und Spannungsmessung, Schutzbeschaltung sowie das thermische Design hängen unmittelbar von Versorgungsspannung, Motorstrom und geforderter Leistung ab.
Während die Leistungsstufe an Spannung, Strom und Leistung des Antriebs angepasst werden muss, ist die grundsätzliche Aufgabe der Motorregelung davon unabhängig.
Statt Motor-Controller und Leistungselektronik für jede Motorsteuerung als untrennbare Einheit zu betrachten, können beide Funktionsbereiche getrennt voneinander ausgelegt werden. Der Motor-Controller übernimmt dabei die Regelung des Motors, verarbeitet die erforderlichen Feedback-Signale und stellt die benötigten Schnittstellen zum übergeordneten System bereit. Die Leistungsstufe wird dagegen entsprechend den elektrischen und thermischen Anforderungen der jeweiligen Anwendung dimensioniert.
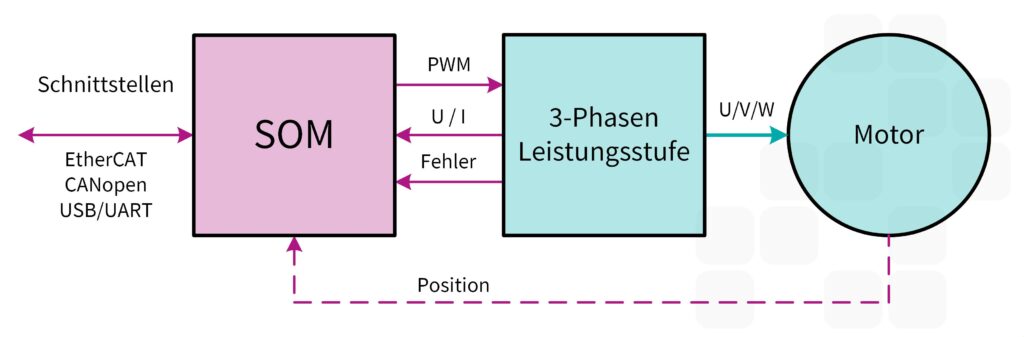
Die Verbindung zwischen beiden Bereichen erfolgt über definierte Steuer- und Rückführsignale. Wie diese funktionale Trennung technisch umgesetzt wird, ist zunächst zweitrangig. Motor-Controller und Leistungselektronik können sich beispielsweise auf einer gemeinsamen Leiterplatte befinden oder als getrennte Baugruppen ausgeführt werden.
Der Vorteil dieser Aufgabenteilung besteht darin, dass sich die Leistungselektronik gezielt an die jeweilige Anwendung anpassen lässt, ohne zwangsläufig auch das Konzept der Motorregelung verändern zu müssen. Zwischenkreisspannung, Ausgangsstrom, Leistungshalbleiter, Gate-Treiber, Messschaltungen, Schutzfunktionen und Kühlung können entsprechend der benötigten Leistungsklasse dimensioniert werden, während für die Motion-Control-Funktionen auf eine bereits vorhandene Lösung zurückgegriffen werden kann.
Dies ist bereits bei einer einzelnen Motorsteuerung interessant: Der Entwickler kann sich auf die anwendungsspezifischen Anforderungen konzentrieren, ohne gleichzeitig die gesamte Motorregelung neu entwickeln und validieren zu müssen. Noch größer wird der Nutzen, wenn mehrere Varianten einer Motorsteuerung benötigt werden. Ein einmal entwickeltes Motion-Control-Konzept lässt sich dann mit unterschiedlichen Leistungsstufen kombinieren und kann so die gemeinsame Basis einer Produktfamilie mit verschiedenen Spannungs-, Strom- und Leistungsklassen bilden.
Eine Möglichkeit, die funktionale Trennung von Motor-Controller und Leistungselektronik umzusetzen, besteht darin, die komplette Motion-Control-Seite als eigenständige Baugruppe auszuführen. Diesen Weg geht SOLO Motor Controllers mit dem SOLO SOM. Das nur 40 × 40 mm große System-on-Module fasst die wesentlichen Steuerungs-, Regelungs- und Kommunikationsfunktionen einer Motorsteuerung zusammen, während die anwendungsspezifische Leistungsstufe außerhalb des Moduls bleibt.
Das SOM übernimmt dabei nicht nur die Berechnung der Motorregelung. Es enthält auch die Signalverarbeitung für Strom-, Spannungs- und Positionsrückführung sowie die erforderlichen Kommunikationsfunktionen. Der Entwickler erhält damit eine weitgehend vollständige Motion-Control-Plattform, die über definierte Signale mit seiner Leistungselektronik verbunden wird. Die für die jeweilige Anwendung erforderlichen Gate-Treiber und Leistungshalbleiter sowie Strom- und Spannungsmessung, Schutzbeschaltung und thermisches Design bleiben Bestandteil der externen Leistungsstufe.
Das SOM verfügt über zwei jeweils mit 200 MHz getaktete C28x-Prozessorkerne. Einer davon wird von SOLO als Motion Core genutzt. Er führt die Motorregelung aus und übernimmt unter anderem die Verarbeitung der Positionsrückführung und Kommunikationsaufgaben. Der zweite Core steht dem Anwender für anwendungsspezifische Funktionen zur Verfügung.
Der Motion Core unterstützt bürstenbehaftete Gleichstrommotoren sowie BLDC-, PMSM- und EC-Coreless-Motoren. Neben Drehmoment- und Drehzahlregelung ist auch eine Positionsregelung möglich. BLDC- und PMSM-Motoren können sowohl sensorlos als auch mit Positionsrückführung betrieben werden. Für den sensorbehafteten Betrieb unterstützt das SOM unter anderem Hall-Sensoren sowie inkrementelle, absolute und Sin/Cos-Encoder. Damit befinden sich auch Funktionen, die bei einer diskreten Controllerlösung erheblichen Implementierungs- und Abstimmungsaufwand verursachen können, bereits auf der wiederverwendbaren Motion-Control-Seite.
Für Konfiguration und Inbetriebnahme steht das browserbasierte SOLO Motion Terminal zur Verfügung. Darüber lassen sich Motor-, Regelungs- und Feedbackparameter einstellen sowie Betriebsdaten überwachen.
Ähnliches gilt für die Kommunikation. Mit EtherCAT und CANopen sind zwei in der industriellen Antriebstechnik weit verbreitete Kommunikationslösungen bereits in die Plattform integriert. Ihre Implementierung und Integration verursacht bei einer Eigenentwicklung erheblichen Entwicklungs- und Validierungsaufwand. Hinzu kommen unter anderem USB und UART. Die Kommunikations- und Motion-Control-Funktionen bleiben unabhängig davon erhalten, welche Leistungselektronik mit dem SOM kombiniert wird. Eine Motorsteuerung für eine andere Spannungs- oder Leistungsklasse erfordert deshalb nicht automatisch auch eine neue Controller- und Kommunikationsplattform.
Das SOM selbst ist nicht auf eine bestimmte Motorleistung festgelegt. Welche Spannungen und Ströme tatsächlich geschaltet werden können und welche Motorleistung damit erreichbar ist, bestimmt die Auslegung der externen Leistungselektronik. Die jeweiligen Strom- und Spannungsbereiche werden bei der Inbetriebnahme parametriert, sodass die Motorregelung an die verwendete Leistungsstufe angepasst werden kann.
Damit sich derselbe Motor-Controller mit unterschiedlich dimensionierten Leistungsstufen kombinieren lässt, müssen Ansteuerung und Rückführung klar voneinander definiert sein. Beim SOLO SOM erfolgt die Ansteuerung einer dreiphasigen Leistungsstufe über sechs PWM-Signale für die High- und Low-Side-Schalter der drei Halbbrücken. Das SOM stellt diese Signale mit 3,3-V-Logikpegel bereit; Pegelanpassung und Ansteuerung der Leistungshalbleiter übernehmen die externen Gate-Treiber.
Abhängig von Zwischenkreisspannung, Motorstrom, Schaltfrequenz und weiteren Anforderungen kann die Leistungsstufe entsprechend ausgelegt werden. Für die Motorregelung benötigt das SOM wiederum Informationen aus der Leistungsstufe. Dazu werden die drei Phasenströme und der Zwischenkreisstrom sowie die drei Phasenspannungen und die Zwischenkreisspannung erfasst und dem Modul als aufbereitete Analogsignale zur Verfügung gestellt. Hinzu kommen Hardware-Fehlersignale, über die beispielsweise Überstrom- oder Überspannungszustände gemeldet werden können.
Die Anpassung an die jeweilige Leistungsklasse findet dabei außerhalb des SOM statt. Strommessverstärker und Spannungsteiler beziehungsweise entsprechende Messschaltungen setzen die realen Ströme und Spannungen auf die Eingangssignalbereiche des Moduls um. Dadurch kann dieselbe Schnittstelle sowohl kleine als auch hohe Motorströme abbilden. Welche physikalischen Größen den jeweiligen Messbereichen entsprechen, wird bei der Inbetriebnahme in der Software parametriert.
Neben der Signalaufbereitung können in der Schnittstellenschaltung auch Funktionen wie Hardware-Fehlererkennung, Isolation oder die Anpassung an die verwendeten Gate-Treiber umgesetzt werden.
Während die PWM-Schnittstelle unabhängig von der Leistungsklasse mit festen Logikpegeln arbeitet, müssen die Rückführsignale an die tatsächlichen Ströme und Spannungen der jeweiligen Leistungsstufe angepasst werden. Diese Aufgabe übernimmt die externe Signalaufbereitung.
Für die Motorregelung werden die drei Phasenströme und der Zwischenkreisstrom sowie die drei Phasenspannungen und die Zwischenkreisspannung erfasst. Die externen Messschaltungen passen die Signale an das SOM an und werden entsprechend den Strom- und Spannungsbereichen der jeweiligen Leistungsstufe dimensioniert. Welche realen Werte den Messsignalen entsprechen, wird über das SOLO Motion Terminal konfiguriert.
Für eine schnelle Stromregelung genügt es allerdings nicht, die Messsignale lediglich auf den richtigen Pegel zu bringen. In einem PWM-gesteuerten Inverter entstehen bei jedem Schaltvorgang Störungen, die eine Strommessung verfälschen können. Der Motion Core erfasst die Phasenströme deshalb synchron zur PWM in der Mitte des PWM-Zyklus, wenn die Schaltvorgänge abgeklungen sind.
Daraus ergeben sich entsprechende Anforderungen an die analoge Messkette. Verstärker und Filter müssen sich bis zum Abtastzeitpunkt ausreichend eingeschwungen haben. Für die Phasenstrommessung ist abhängig von der Anwendung eine Bandbreite zwischen 20 kHz und 1 MHz vorgesehen; etwa 300 kHz eignen sich als allgemeiner Ausgangspunkt. Die Messung von Zwischenkreisstrom und Spannungen kann dagegen deutlich stärker gefiltert werden.
Wie sich das Konzept in der Praxis auf unterschiedliche Leistungsklassen übertragen lässt, zeigt die Evaluierungsplattform für das SOM. Ihre Basis bildet das SOLO SOM Evaluation Board, auf das zunächst das SOM aufgesteckt wird. Das Board stellt die Schnittstellen und Ein-/Ausgänge des Moduls zur Verfügung und dient gleichzeitig als Verbindung zu unterschiedlichen Leistungsstufen.
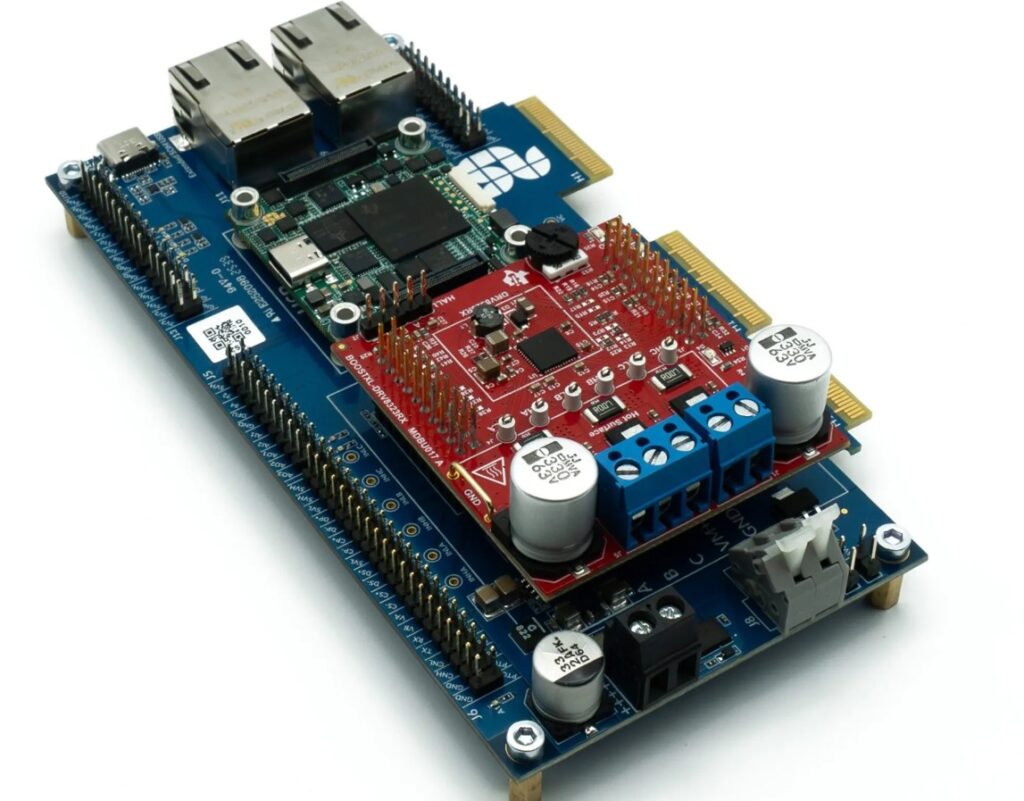
Für die Entwicklung von Niederspannungsantrieben kann auf dem Evaluation Board das BOOSTXL-DRV8323RH von Texas Instruments aufgesteckt werden. Die dreiphasige Leistungsstufe arbeitet mit Versorgungsspannungen von 6 bis 54 V und ist für 15 A Dauerstrom beziehungsweise 20 A Spitzenstrom ausgelegt. Strom- und Spannungsmessung sind bereits integriert. Für Hochvolt-Anwendungen lässt sich dieselbe Kombination aus SOM und Evaluation Board mit einer 400-V-Inverterplattform verbinden. Der Motor-Controller und die Entwicklungsumgebung bleiben damit gleich, während die angeschlossene Leistungselektronik ausgetauscht wird.
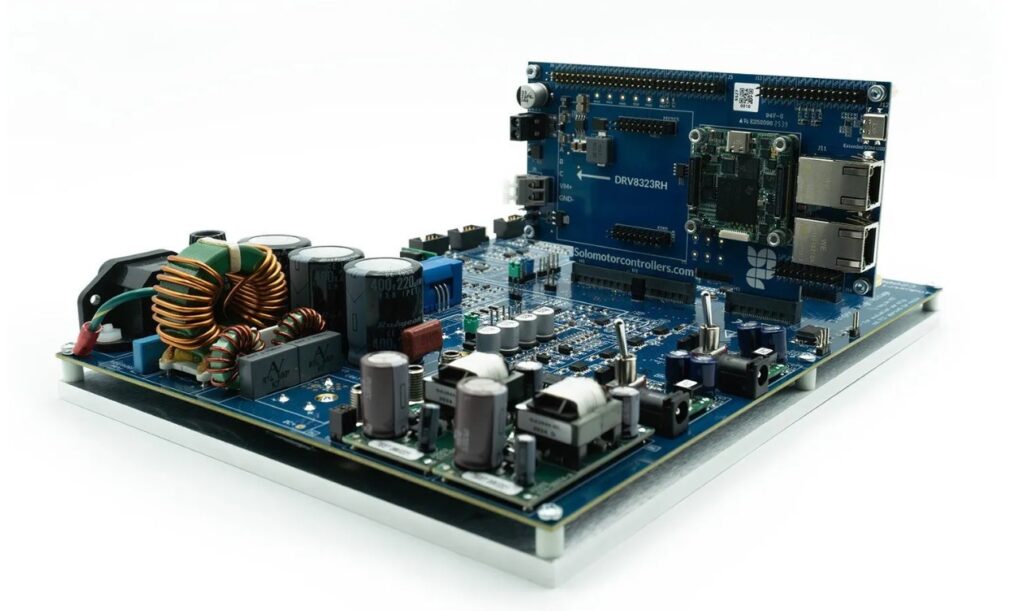
Wie weit sich das Konzept darüber hinaus skalieren lässt, zeigt ein aktueller, von SOLO entwickelter Motorinverter mit 45 kW Ausgangsleistung, 400 V DC Zwischenkreisspannung und bis zu 160 A Ausgangsstrom. Auch hier übernimmt das gleiche SOM die Motorregelung.
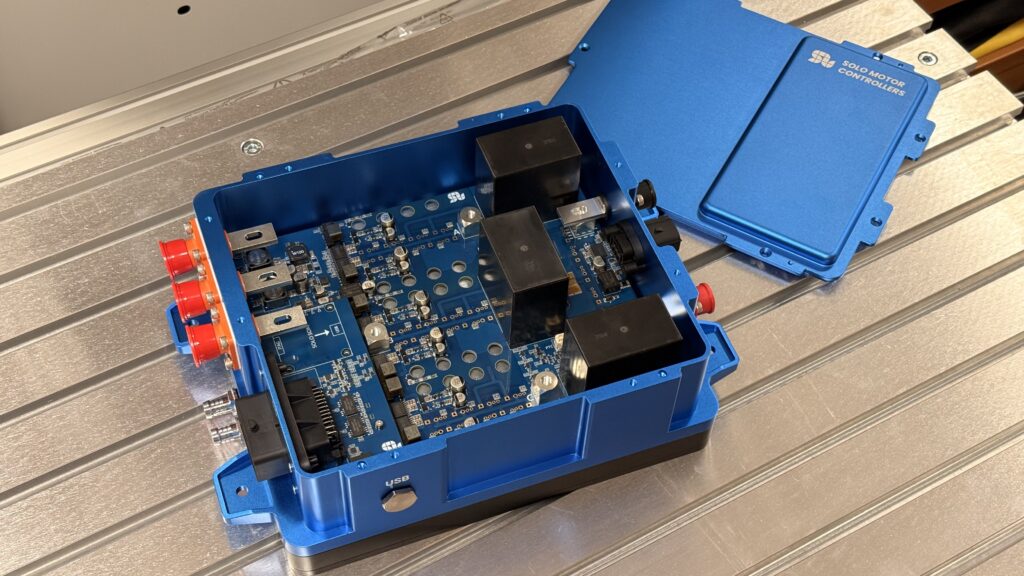
Es wurde bislang sowohl mit klassischen Silizium-Leistungshalbleitern als auch mit Siliziumkarbid (SiC) eingesetzt; grundsätzlich ist auch der Einsatz von GaN-Leistungshalbleitern möglich.
Die Trennung von Motor-Controller und Leistungsstufe bedeutet nicht, dass sämtliche Überwachungs- und Schutzfunktionen vom SOM übernommen werden können. Gerade bei leistungsstarken Invertern können Überströme oder Kurzschlüsse innerhalb sehr kurzer Zeit zur Beschädigung der Leistungshalbleiter führen. Eine Abschaltung darf in solchen Fällen nicht erst von der Motorregelungssoftware ausgelöst werden.
Schnelle Schutzfunktionen werden deshalb direkt in der externen Leistungselektronik realisiert. Kritische Zustände werden dort in Hardware erkannt und die entsprechenden Fehlersignale an das SOM übermittelt. Der Motor-Controller kann daraufhin den Fehler auswerten, die Motorsteuerung in einen definierten Zustand versetzen und die Diagnose für das übergeordnete System bereitstellen. Dabei ergänzen sich schnelle hardwarebasierte Schutzfunktionen und zusätzliche Überwachungsfunktionen der Firmware.
Zu den vorgesehenen Hardware-Fehlermeldungen gehören unter anderem Überstrom, Über- und Unterspannung sowie Übertemperatur.
Auch die funktionale Sicherheit ist berücksichtigt: Eine Safe-Torque-Off-Funktion (STO) lässt sich in das Konzept integrieren. Das SOM stellt dafür zwei voneinander unabhängige STO-Kanäle zur Verfügung und übernimmt deren Überwachung und Diagnose. Die eigentliche sicherheitsgerichtete Abschaltung erfolgt jedoch außerhalb des Controllers direkt in der Leistungselektronik, beispielsweise durch Unterbrechung der Gate-Treiber-Versorgung.
Die Trennung von Motion Control und Leistungselektronik eröffnet unterschiedliche Wege zur Realisierung einer Motorsteuerung. Der Anwender kann die Power Stage selbst entwickeln und gezielt auf seine Anforderungen hinsichtlich Spannung, Strom, Leistungshalbleitern, Bauform und Kühlung abstimmen.
Alternativ kann die Entwicklung der Leistungselektronik ausgelagert werden. SOLO entwickelt kundenspezifische Motorsteuerungen und kann dabei das SOM mit einer auf die jeweilige Anwendung zugeschnittenen Power Stage kombinieren.
Neben dem für die Motorregelung reservierten Motion Core verfügt das SOM über einen zweiten, ebenfalls mit 200 MHz getakteten C28x-Prozessorkern. Dieser steht dem Anwender für anwendungsspezifische Funktionen zur Verfügung. Zusätzliche Aufgaben können damit direkt auf dem SOM ausgeführt werden, ohne in die von SOLO bereitgestellte Motorregelung eingreifen zu müssen.
Welche Aufgaben der zweite Core übernimmt, hängt von der jeweiligen Anwendung ab. Im Umfeld der Leistungselektronik kann er beispielsweise die Regelung eines DC/DC-Wandlers oder einer PFC-Stufe übernehmen. Für solche zeitkritischen Regelungsaufgaben stehen zusätzliche PWM-Ausgänge und Analogeingänge zur Verfügung; die PWM-Einheiten lassen sich mit Frequenzen bis zu 1 MHz betreiben.
Die Trennung von Motion Control und Leistungselektronik ermöglicht es, die komplexe Motorregelung unabhängig von der benötigten Leistungsklasse zu betrachten. Mit dem SOM setzt SOLO dieses Prinzip als kompakte, wiederverwendbare Plattform um, während sich die Power Stage gezielt an die jeweilige Anwendung anpassen lässt.
Der Ansatz eignet sich damit sowohl für die Entwicklung einer einzelnen Motorsteuerung als auch als gemeinsame Basis für eine Produktfamilie mit unterschiedlichen Spannungs- und Leistungsklassen. Das Spektrum reicht dabei von kompakten Niederspannungsantrieben bis zu Motorsteuerungen im zweistelligen Kilowattbereich. Der frei programmierbare zweite Prozessorkern eröffnet darüber hinaus die Möglichkeit, weitere anwendungsspezifische Funktionen auf derselben Plattform zu integrieren.
SOLO Motor Controllers wurde 2019 in der Lombardei, Italien, gegründet und entwickelt Lösungen für die elektrische Antriebstechnik. Das Unternehmen konzentriert sich auf drei Geschäftsbereiche: Standardmodule, kundenspezifische Lösungen und Motorteststände.
Zum Portfolio der Standardmodule gehören komplette Motorsteuerungen und das in diesem Artikel vorgestellte SOM.
Der offizielle Launch des SOLO SOM erfolgt im Oktober.
Aktuell sind Informationen für Beta-Tester verfügbar. Bei Interesse Kontakt aufnehmen!
Guido Gandolfo
Product Line Manager
Motion Control
+49 5424 2340-57
ggandolfo@mev-elektronik.com
Das Titel-Bild sowie Textauszüge wurde mit Hilfe von KI verändert.


