Hochintegrierte FOC-Regelung für energieeffiziente Closed-Loop-Schrittmotoren.
Hardwarebasierte Motion Engine, integrierte Positionsmessung und flexible Leistungsstufen für kompakte, leistungsfähige Antriebslösungen.
Mit dem FU7371 stellt Fortior einen hochintegrierten Motorcontroller vor, der speziell für anspruchsvolle Closed-Loop-Antriebe entwickelt wurde. Die MEV Elektronik Service GmbH präsentiert den Baustein als leistungsfähige Plattform für die feldorientierte Regelung (FOC) zweiphasiger Schrittmotoren. Die Kombination aus dedizierter Regelungshardware, integriertem RISC-V-Prozessor und umfangreichen Peripheriefunktionen ermöglicht kompakte Antriebslösungen mit hoher Dynamik und bedarfsgerechter Drehmomentregelung.
Feldorientierte Regelung direkt in Hardware
Bei konventionellen Schrittmotorantrieben werden die Phasenströme häufig unabhängig von der tatsächlichen Motorlast vorgegeben. Dies führt insbesondere im Teillastbetrieb zu unnötiger Leistungsaufnahme und Erwärmung. Eine feldorientierte Regelung berücksichtigt dagegen die tatsächliche Rotorposition und passt den drehmomentbildenden Strom kontinuierlich an den jeweiligen Betriebszustand an.
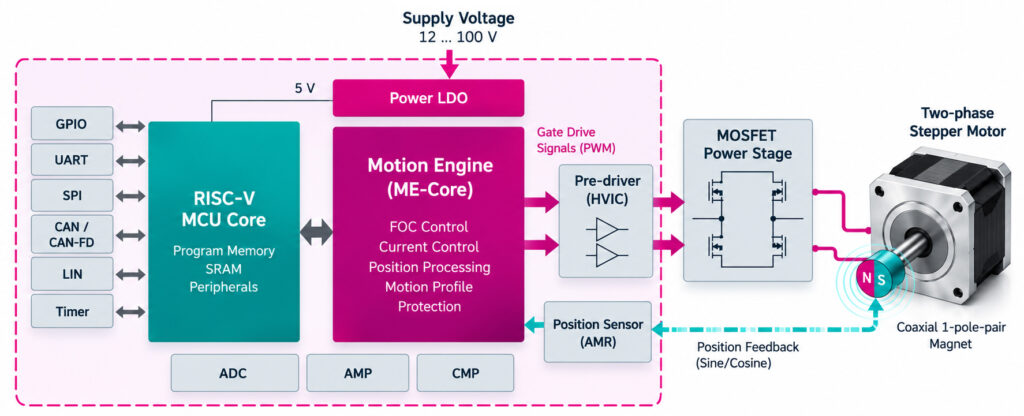
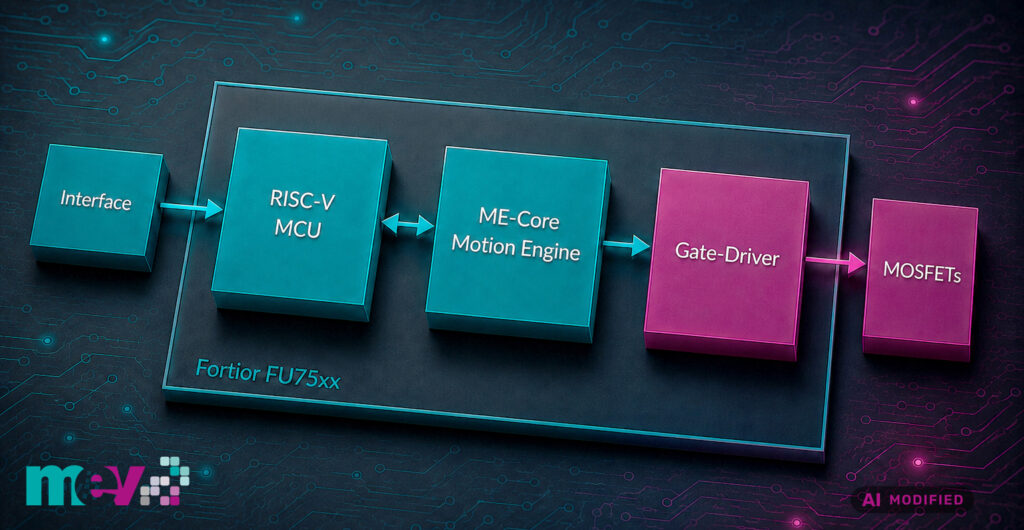
Das Herzstück des FU7371 bildet die Motion Engine (ME-Core). Sie übernimmt die zeitkritischen Berechnungen und Regelungsaufgaben der FOC direkt in dedizierter Hardware. Dadurch wird eine schnelle, deterministische Regelung ermöglicht, ohne den integrierten RISC-V-Prozessor mit den rechenintensiven Aufgaben der Stromregelung zu belasten.
Der Prozessor steht somit für übergeordnete Steuerungsaufgaben, Kommunikationsfunktionen und anwendungsspezifische Software zur Verfügung. Diese Aufgabenteilung vereinfacht die Entwicklung leistungsfähiger Closed-Loop-Antriebe und reduziert zugleich den Bedarf an zusätzlichen Funktionsbausteinen.
FU7371 Block Diagramm
Flexible Positionsrückführung für unterschiedliche Anforderungen
Für die feldorientierte Regelung ist eine präzise Erfassung der Rotorposition erforderlich. Der FU7371 verfügt hierzu über eine integrierte AMR-Positionsauswertung, mit der sich kompakte magnetische Rückführsysteme realisieren lassen.
Darüber hinaus ermöglichen zwei integrierte Quadratur-Encoder-Schnittstellen (QEP) die Anbindung externer inkrementeller Positionssensoren. Auch absolute Positionsinformationen können über geeignete digitale Schnittstellen eingebunden werden.
Damit lässt sich die Positionsrückführung an die Anforderungen der jeweiligen Anwendung anpassen – von einer platzsparenden magnetischen Erfassung direkt am Motor bis zu externen hochauflösenden Encodersystemen.
Hoher Integrationsgrad reduziert den Hardwareaufwand
Neben der Motion Engine und dem RISC-V-Prozessor integriert der FU7371 zahlreiche Funktionen, die bei herkömmlichen Antriebslösungen häufig durch separate Bausteine realisiert werden müssen.
Hierzu gehören ADCs und Komparatoren für die Stromerfassung und Überwachung, ein CORDIC-Beschleuniger für mathematische Berechnungen sowie PWM-Einheiten und Gate-Treiber zur Ansteuerung externer MOSFET-Leistungsstufen.
Die eigentliche Leistungsstufe bleibt extern und kann damit gezielt auf den jeweiligen Motor und die geforderte Leistungsklasse abgestimmt werden. Die integrierten Gate-Treiber ermöglichen Antriebslösungen für typische Versorgungsspannungen im Bereich von 12 bis 100 V.
Für die Kommunikation mit übergeordneten Steuerungen und anderen Systemkomponenten stehen unter anderem CAN/CAN-FD, UART, SPI, I²C und LIN zur Verfügung.
Vom klassischen Schrittmotor zum geregelten Servoantrieb
Durch die Kombination aus Positionsrückführung und feldorientierter Stromregelung kann ein zweiphasiger Schrittmotor drehmomentorientiert betrieben werden. Anders als bei einer rein positionsabhängigen Mikroschrittansteuerung wird der Motorstrom entsprechend dem tatsächlich benötigten Drehmoment geregelt.
Dies eröffnet insbesondere bei wechselnden Lastbedingungen und längeren Teillastphasen Möglichkeiten zur Reduzierung von Energieverbrauch und Motorerwärmung. Gleichzeitig können die verfügbare Drehmomentreserve besser genutzt und das dynamische Verhalten des Antriebs verbessert werden.
Der FU7371 eignet sich damit für kompakte Positionierantriebe, industrielle Automatisierung, Handhabungssysteme, Labor- und Analysegeräte sowie weitere Anwendungen, in denen Schrittmotoren mit hoher Präzision und effizienter Regelung eingesetzt werden sollen.
Entwicklung und Integration
Mit dem FU7371 steht Entwicklern eine hochintegrierte Plattform zur Verfügung, die wesentliche Funktionen eines Closed-Loop-Antriebs in einem Controller zusammenführt. Die Kombination aus hardwarebasierter FOC, flexibler Positionsrückführung und skalierbarer Leistungselektronik ermöglicht die Entwicklung kompakter Antriebssysteme für unterschiedliche Leistungsklassen.
MEV Elektronik unterstützt Kunden bei der Auswahl geeigneter Motoren, Positionssensoren und Leistungshalbleiter sowie bei der Zusammenstellung aufeinander abgestimmter Motion-Control-Lösungen.
SPS 2026
MEV präsentiert den neuen FU7371 von Fortior auf der SPS 2026 vom 24. bis 26. November in Nürnberg: Halle 4, Stand 174. Gerne können Sie bereits vorab einen Gesprächstermin vereinbaren und Ihr kostenloses Ticket anfordern!
Mit der KTM52xx/53xx-Familie präsentiert Conntek eine neue Generation von Encoder-ICs für präzise absolute Winkelmessung. Die Bausteine kombinieren 21-Bit-Auflösung, automatische Kalibrierung und eine typische Genauigkeit bis ±0,015° mit flexiblen On- und Off-Axis-Konzepten. Damit eignen sie sich sowohl für komplette Encoderlösungen als auch für Positionsmesssysteme, Robotik und anspruchsvolle Antriebsanwendungen.
Hohe Präzision ohne aufwendige Optik
Klassische optische Encoder erreichen eine hohe Präzision, sind jedoch häufig mit vergleichsweise hohem mechanischem und konstruktivem Aufwand verbunden und können empfindlich auf Verschmutzung reagieren. Magnetische Encoder bieten hier eine robuste Alternative, sofern sich die typischen Einflüsse aus Magnettoleranzen, Montageabweichungen und mechanischen Exzentrizitäten wirksam kompensieren lassen.
Genau hier setzt die KTM52xx/53xx-Familie von Conntek an. Die AMR-basierten Encoder-ICs erfassen die absolute Winkelposition über 360° und kombinieren robuste magnetische Abtastung mit integrierter digitaler Signalverarbeitung und automatischer Kalibrierung. Für unterschiedliche mechanische Randbedingungen stehen On-Axis- und Off-Axis-Varianten zur Verfügung.
Automatische Kalibrierung für hohe Genauigkeit
Ein wesentlicher Faktor für die erreichbare Genauigkeit magnetischer Winkelmesssysteme ist nicht allein der Sensor selbst, sondern das Zusammenspiel aus Sensor, Magnet und mechanischem Aufbau. Bereits geringe Abweichungen bei Positionierung, Exzentrizität oder Magnetgeometrie können zu nichtlinearen Winkelfehlern führen.
Die KTM52xx/53xx-Familie integriert eine umfangreiche Signalaufbereitung direkt in den Baustein. Dabei werden zunächst lineare Fehleranteile wie Offset-, Amplituden- und Phasenabweichungen kompensiert. Zusätzlich korrigiert die automatische nichtlineare Kalibrierung (ANLC) höherwertige Winkelfehler über eine interne 64-Punkt-Korrekturtabelle. Diese Werte können automatisch im eingebauten System ermittelt oder für höchste Anforderungen anhand eines externen Referenzencoders bestimmt werden.
Ein besonderer Vorteil liegt darin, dass die Kalibrierung direkt im fertig montierten System erfolgen kann. Dadurch lassen sich reale Magnet- und Montagetoleranzen berücksichtigen, ohne dass die Kompensation vollständig in eine externe Steuerung oder Software verlagert werden muss. Die ermittelten Parameter werden im integrierten nichtflüchtigen Speicher abgelegt und stehen nach dem Einschalten wieder zur Verfügung.
Gemeinsame Architektur für die gesamte Familie
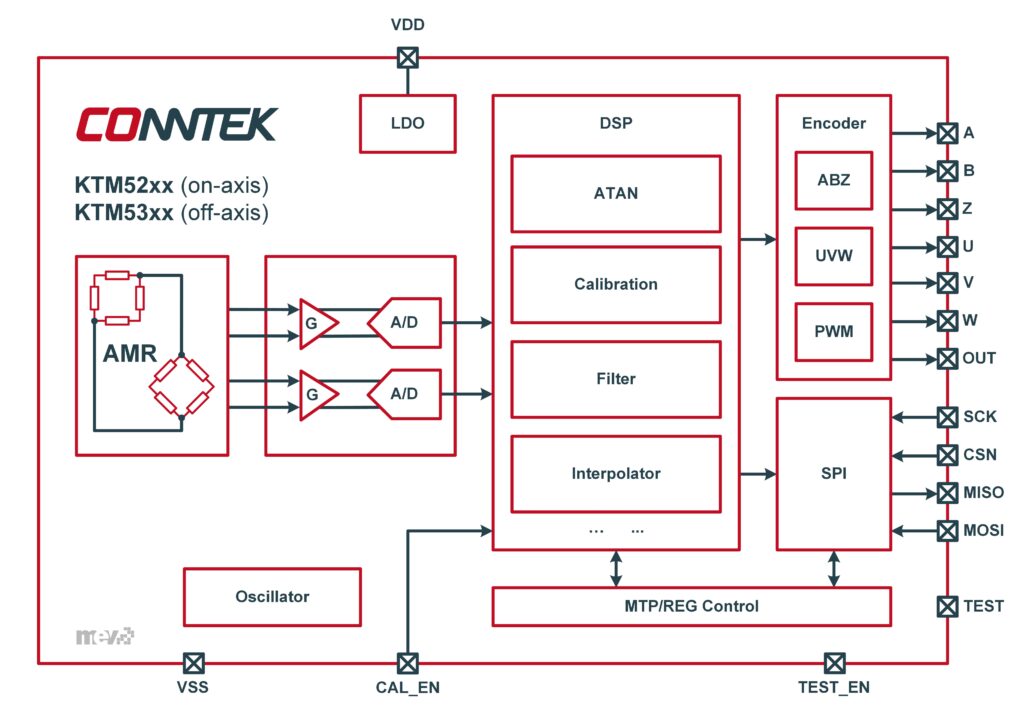
Die KTM52xx/53xx-Familie basiert auf einer gemeinsamen Signalverarbeitungsarchitektur. Zwei AMR-Wheatstone-Brücken erzeugen sinus- und cosinusförmige Signale, die verstärkt, gefiltert, digitalisiert und im integrierten DSP weiterverarbeitet werden. Dort erfolgen Winkelberechnung, Kalibrierung, Filterung und Interpolation.
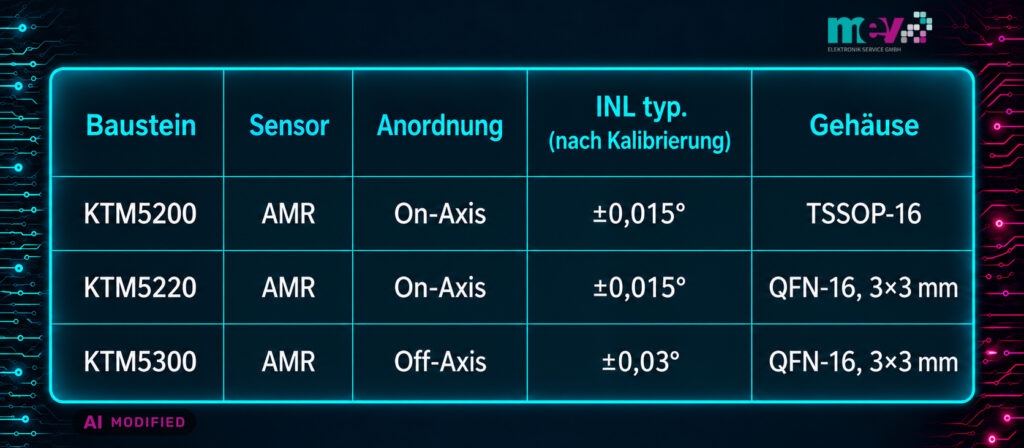
Je nach mechanischem Aufbau stehen On-Axis- und Off-Axis-Varianten zur Verfügung. Bei den On-Axis-Varianten KTM5200 und KTM5220 wird nach der Kalibrierung eine typische integrale Nichtlinearität von ±0,015° erreicht. Für den Off-Axis-Baustein KTM5300 gibt Conntek typisch ±0,03° an.
Blockschaltbild
Flexible Schnittstellen für unterschiedliche Encoderkonzepte
Die KTM52xx/53xx-Familie unterstützt mehrere Ausgangsformate parallel und lässt sich damit flexibel in unterschiedliche Systemarchitekturen integrieren. Die absolute Winkelposition steht mit 21 Bit über eine 4-Draht-SPI-Schnittstelle zur Verfügung. Zusätzlich kann der Absolutwert über PWM ausgegeben werden. Für klassische Encoderanwendungen stehen inkrementelle ABZ-Signale sowie UVW-Ausgänge zur Verfügung.
Die ABZ-Auflösung ist frei programmierbar und reicht bis 65.536 ABZ-Linien pro Umdrehung – das entspricht 262.144 Positionen. Damit lassen sich sowohl Standardauflösungen als auch anwendungsspezifische Werte direkt im Baustein einstellen. Die maximale AB-Ausgangsfrequenz beträgt 8,192 MHz.
Die UVW-Ausgänge können für 1 bis 64 Polpaare konfiguriert werden und eignen sich damit beispielsweise für Kommutierungsaufgaben in elektrischen Antrieben. Alternativ lassen sich die entsprechenden Pins für differenzielle ABZ-Signale nutzen.
Durch diese Kombination aus absoluter und inkrementeller Positionsausgabe kann dieselbe Encoderplattform sehr unterschiedliche Anforderungen abdecken – von hochauflösenden Absolutencodern bis hin zu klassischen inkrementellen Schnittstellen.
Aktuelle Derivate der KTM52xx/53xx-Familie
Vielseitig einsetzbar und kostengünstig integrierbar
Die Kombination aus 21-Bit-Auflösung, automatischer Kalibrierung, flexiblen Ausgangsschnittstellen und einem günstigen Preis macht die KTM52xx/53xx-Familie für ein breites Anwendungsspektrum interessant. Neben Herstellern kompletter Encoderlösungen zählen dazu industrielle Positionsmesssysteme, Robotik und Automatisierung ebenso wie Servo-, BLDC- und Closed-Loop-Schrittmotoranwendungen.
Die gemeinsame Plattform vereinfacht die Umsetzung unterschiedlicher mechanischer und elektrischer Konzepte. On- und Off-Axis-Varianten, verschiedene Gehäuseformen sowie absolute und inkrementelle Ausgangssignale lassen sich mit weitgehend gleicher Architektur realisieren. Gleichzeitig kann die Kalibrierung im fertig montierten System erfolgen und damit reale Fertigungs- und Montagetoleranzen berücksichtigen. Das reduziert den Aufwand bei Entwicklung, Anpassung und Produktion unterschiedlichster Positionsmesslösungen.
Verfügbarkeit
Die Produkte der KTM52xx/53xx-Familie von Conntek sind in Mitteleuropa bei der MEV Elektronik Service GmbH erhältlich. Muster und Evalboards werden für Ende 2026 erwartet.
SPS 2026
MEV präsentiert die neuen Encoder-ICs von Conntek auf der SPS 2026 vom 24. bis 26. November in Nürnberg: Halle 4, Stand 174. Gerne können Sie bereits vorab einen Gesprächstermin vereinbaren und Ihr kostenloses Ticket anfordern!
Über Conntek
Conntek, eine Marke von KTsense Microelectronics mit Sitz in Quanzhou, China, entwickelt leistungsfähige magnetische Positionssensoren und Encoder-ICs für Industrie- und Automobilanwendungen. Durch die Kombination fortschrittlicher analoger Frontend-Technologie mit digitaler Signalverarbeitung und innovativen Kalibrierungsalgorithmen bietet Conntek präzise, zuverlässige und einfach zu integrierende magnetische Sensorlösungen für moderne Bewegungssteuerungs- und Positioniersysteme.
Das Titel-Bild sowie Textauszüge wurde mit Hilfe von KI verändert.
BLDC/PMSM-Motorcontroller-Familie auf RISC-V Basis
Skalierbare Plattform für Industrie-, Consumer- und Automotive-Anwendungen
Mit der neuen FU75xx-Familie präsentiert Fortior eine hochintegrierte Motorcontroller-Plattform für BLDC- und PMSM-Antriebe. Die Bausteine kombinieren eine moderne 32-bit RISC-V Architektur mit einem dedizierten Motion Engine Core (ME-Core) und ermöglichen dadurch hochdynamische Motorregelungen bei gleichzeitig reduziertem Entwicklungsaufwand. Dank der einheitlichen Plattformstrategie eignet sich die Familie für Anwendungen von Haushaltsgeräten über industrielle Antriebe bis hin zu Automotive-Nebenaggregaten.
Eine Plattform für unterschiedlichste Anwendungen
Alle Derivate der FU75xx-Familie basieren auf derselben Mikrocontroller-Architektur, einer identischen Speicherstruktur sowie einer einheitlichen Motor-Control-Peripherie. Unterschiede bestehen im Wesentlichen in der Gate-Driver-Konfiguration, den unterstützten Spannungsbereichen, der Anzahl der IOs und den verfügbaren Schnittstellen. Dadurch kann eine gemeinsame Softwarebasis über die gesamte Produktfamilie hinweg genutzt werden und Portierungsaufwände zwischen verschiedenen Leistungsklassen entfallen weitgehend. Die Bausteine sind zudem nach UL60730-1 Class B zertifiziert.
Hohe Dynamik durch Motion Engine
Herzstück der Architektur ist der integrierte Motion Engine Core (ME-Core), der die feldorientierte Motorregelung (FOC) hardwarebeschleunigt ausführt. Dadurch werden Regelzyklen bis 5 µs, PWM-Frequenzen bis 120 kHz sowie Motordrehzahlen bis 200.000 U/min unterstützt. Gleichzeitig ermöglicht die Plattform den sicheren Betrieb niederinduktiver Motoren mit hohen Anforderungen an Dynamik und Stromregelung.
Eine besondere Stärke der FU75xx-Familie ist die sensorlose Kommutierung. High Frequency Injection (HFI) und ein Low-Speed-Observer ermöglichen einen sicheren sensorlosen Anlauf auch aus dem Stillstand unter Last. Durch den modular aufgebauten ME-Core lassen sich darüber hinaus einzelne Regelungsfunktionen durch eigene Algorithmen ersetzen, ohne auf die Hardwarebeschleunigung verzichten zu müssen.
Flexible Plattform für verschiedene Märkte
Je nach Derivat lassen sich ein oder zwei Motoren ansteuern. Verfügbar sind Varianten ohne integrierten Gate-Driver sowie mit einem oder zwei Gate-Treibern für unterschiedliche Spannungsklassen. Alternativ können externe Gate-Treiber über PWM-Ausgänge angesteuert werden. Dadurch eignet sich die Plattform für ein breites Anwendungsspektrum – von Pumpen, Lüftern, Robotik und Servoantrieben über Haushaltsgeräte bis hin zu Elektrowerkzeugen. Ergänzt wird die Familie inzwischen durch Automotive-Derivate mit AEC-Q100 Grade 1 Qualifizierung für elektrisch angetriebene Fahrzeug-Nebenaggregate.
Entwicklungsumgebung und Support
Mit der kostenlosen Entwicklungsumgebung FTM32ForgeIDE, umfangreichen Evaluationsboards und einem praxisnahen Applikationssupport unterstützt Fortior den schnellen Einstieg in neue Motorsteuerungsprojekte. Auf Wunsch übernimmt Fortior sogar die Charakterisierung der Kundenmotoren und liefert Evaluationsboard mit bereits optimierten Motorparametern für eine schnelle Inbetriebnahme.
Zitat
„Mit der FU75xx-Familie von Fortior wird Motorregelung nicht nur leistungsfähiger, sondern vor allem deutlich zugänglicher. Die Kombination aus RISC-V Architektur, Motion Engine und einem außergewöhnlich praxisnahen Support-Konzept reduziert die Entwicklungszeit erheblich und ermöglicht es Entwicklern, sich auf die Applikation statt auf die Basisregelung zu konzentrieren.“
Guido Gandolfo, Product Line Manager Motion Control, MEV Elektronik Service GmbH
Mit der FU75xx-Familie bietet Fortior eine durchgängige Motorcontroller-Plattform, die hohe Rechenleistung, leistungsfähige Motorregelungsalgorithmen und eine flexible Hardwarearchitektur in einer gemeinsamen Entwicklungsumgebung vereint. Von kostengünstigen Consumer-Geräten über industrielle Antriebslösungen bis hin zu AEC-Q100 qualifizierten Automotive-Anwendungen profitieren Entwickler von einer einheitlichen Softwarebasis, hoher Skalierbarkeit und einem praxisnahen Entwicklungs-Ökosystem. Dadurch lassen sich Entwicklungszeiten verkürzen und gleichzeitig leistungsfähige sowie wirtschaftliche Motorsteuerungslösungen realisieren.
Die Datenblätter finden Sie auf den einzelnen Produktseiten. Um auf die jeweilige Produktseite zu gelangen, klicken Sie bitte auf die Artikel-Nr. in der Tabelle.
Motion Control als Plattform: Unterschiedlichste Leistungsklassen durch die konsequente Trennung von Motorregelung und Leistungselektronik.
Motorsteuerungen für individuelle Anforderungen
Elektrische Antriebe stellen je nach Anwendung sehr unterschiedliche Anforderungen an ihre Motorsteuerung. Versorgungsspannung und Motorstrom können ebenso variieren wie Bauform, Kühlung, Kommunikationsschnittstellen oder die benötigten Schutzfunktionen. Nicht immer lässt sich deshalb eine Standardlösung einsetzen. Insbesondere bei spezialisierten Anwendungen kann eine individuell auf das jeweilige System abgestimmte Motorsteuerung erforderlich oder wirtschaftlich sinnvoll sein.
Eine solche Motorsteuerung besteht jedoch aus zwei Bereichen mit sehr unterschiedlichen Entwicklungsanforderungen. Auf der einen Seite steht der Motor-Controller mit der eigentlichen Motion-Control-Funktion. Er erzeugt nicht nur die PWM-Signale für die Leistungsstufe, sondern übernimmt je nach Anwendung die Strom-, Drehzahl- und Positionsregelung, verarbeitet die Rückmeldungen der Strom- und Spannungssensoren sowie der Positionsgeber und bindet die Motorsteuerung über entsprechende Kommunikationsschnittstellen in das übergeordnete System ein. Gerade bei anspruchsvollen Regelverfahren wie der feldorientierten Regelung von BLDC- und PMSM-Motoren entsteht damit ein erheblicher Entwicklungs-, Abstimmungs- und Validierungsaufwand.
Auf der anderen Seite steht die Leistungsstufe, die auf die elektrischen und thermischen Anforderungen der Anwendung zugeschnitten werden muss. Auswahl und Dimensionierung von Leistungshalbleitern und Gate-Treibern, Strom- und Spannungsmessung, Schutzbeschaltung sowie das thermische Design hängen unmittelbar von Versorgungsspannung, Motorstrom und geforderter Leistung ab.
Während die Leistungsstufe an Spannung, Strom und Leistung des Antriebs angepasst werden muss, ist die grundsätzliche Aufgabe der Motorregelung davon unabhängig.
Motion Control und Leistungselektronik trennen
Statt Motor-Controller und Leistungselektronik für jede Motorsteuerung als untrennbare Einheit zu betrachten, können beide Funktionsbereiche getrennt voneinander ausgelegt werden. Der Motor-Controller übernimmt dabei die Regelung des Motors, verarbeitet die erforderlichen Feedback-Signale und stellt die benötigten Schnittstellen zum übergeordneten System bereit. Die Leistungsstufe wird dagegen entsprechend den elektrischen und thermischen Anforderungen der jeweiligen Anwendung dimensioniert.
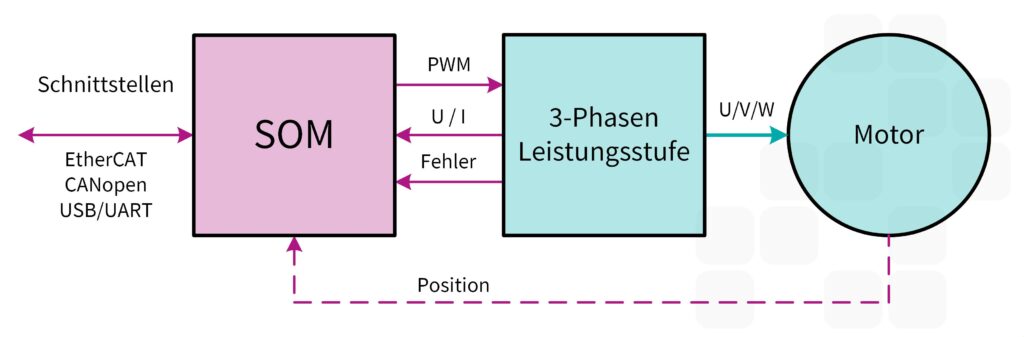
Bild: Funktionsprinzip der modularen Motorsteuerung
Die Verbindung zwischen beiden Bereichen erfolgt über definierte Steuer- und Rückführsignale. Wie diese funktionale Trennung technisch umgesetzt wird, ist zunächst zweitrangig. Motor-Controller und Leistungselektronik können sich beispielsweise auf einer gemeinsamen Leiterplatte befinden oder als getrennte Baugruppen ausgeführt werden.
Der Vorteil dieser Aufgabenteilung besteht darin, dass sich die Leistungselektronik gezielt an die jeweilige Anwendung anpassen lässt, ohne zwangsläufig auch das Konzept der Motorregelung verändern zu müssen. Zwischenkreisspannung, Ausgangsstrom, Leistungshalbleiter, Gate-Treiber, Messschaltungen, Schutzfunktionen und Kühlung können entsprechend der benötigten Leistungsklasse dimensioniert werden, während für die Motion-Control-Funktionen auf eine bereits vorhandene Lösung zurückgegriffen werden kann.
Dies ist bereits bei einer einzelnen Motorsteuerung interessant: Der Entwickler kann sich auf die anwendungsspezifischen Anforderungen konzentrieren, ohne gleichzeitig die gesamte Motorregelung neu entwickeln und validieren zu müssen. Noch größer wird der Nutzen, wenn mehrere Varianten einer Motorsteuerung benötigt werden. Ein einmal entwickeltes Motion-Control-Konzept lässt sich dann mit unterschiedlichen Leistungsstufen kombinieren und kann so die gemeinsame Basis einer Produktfamilie mit verschiedenen Spannungs-, Strom- und Leistungsklassen bilden.
Umsetzung als System-on-Module
Eine Möglichkeit, die funktionale Trennung von Motor-Controller und Leistungselektronik umzusetzen, besteht darin, die komplette Motion-Control-Seite als eigenständige Baugruppe auszuführen. Diesen Weg geht SOLO Motor Controllers mit dem SOLO SOM. Das nur 40 × 40 mm große System-on-Module fasst die wesentlichen Steuerungs-, Regelungs- und Kommunikationsfunktionen einer Motorsteuerung zusammen, während die anwendungsspezifische Leistungsstufe außerhalb des Moduls bleibt.
Das SOM übernimmt dabei nicht nur die Berechnung der Motorregelung. Es enthält auch die Signalverarbeitung für Strom-, Spannungs- und Positionsrückführung sowie die erforderlichen Kommunikationsfunktionen. Der Entwickler erhält damit eine weitgehend vollständige Motion-Control-Plattform, die über definierte Signale mit seiner Leistungselektronik verbunden wird. Die für die jeweilige Anwendung erforderlichen Gate-Treiber und Leistungshalbleiter sowie Strom- und Spannungsmessung, Schutzbeschaltung und thermisches Design bleiben Bestandteil der externen Leistungsstufe.
Das SOM verfügt über zwei jeweils mit 200 MHz getaktete C28x-Prozessorkerne. Einer davon wird von SOLO als Motion Core genutzt. Er führt die Motorregelung aus und übernimmt unter anderem die Verarbeitung der Positionsrückführung und Kommunikationsaufgaben. Der zweite Core steht dem Anwender für anwendungsspezifische Funktionen zur Verfügung.
Der Motion Core unterstützt bürstenbehaftete Gleichstrommotoren sowie BLDC-, PMSM- und EC-Coreless-Motoren. Neben Drehmoment- und Drehzahlregelung ist auch eine Positionsregelung möglich. BLDC- und PMSM-Motoren können sowohl sensorlos als auch mit Positionsrückführung betrieben werden. Für den sensorbehafteten Betrieb unterstützt das SOM unter anderem Hall-Sensoren sowie inkrementelle, absolute und Sin/Cos-Encoder. Damit befinden sich auch Funktionen, die bei einer diskreten Controllerlösung erheblichen Implementierungs- und Abstimmungsaufwand verursachen können, bereits auf der wiederverwendbaren Motion-Control-Seite.
Für Konfiguration und Inbetriebnahme steht das browserbasierte SOLO Motion Terminal zur Verfügung. Darüber lassen sich Motor-, Regelungs- und Feedbackparameter einstellen sowie Betriebsdaten überwachen.
Ähnliches gilt für die Kommunikation. Mit EtherCAT und CANopen sind zwei in der industriellen Antriebstechnik weit verbreitete Kommunikationslösungen bereits in die Plattform integriert. Ihre Implementierung und Integration verursacht bei einer Eigenentwicklung erheblichen Entwicklungs- und Validierungsaufwand. Hinzu kommen unter anderem USB und UART. Die Kommunikations- und Motion-Control-Funktionen bleiben unabhängig davon erhalten, welche Leistungselektronik mit dem SOM kombiniert wird. Eine Motorsteuerung für eine andere Spannungs- oder Leistungsklasse erfordert deshalb nicht automatisch auch eine neue Controller- und Kommunikationsplattform.
Das SOM selbst ist nicht auf eine bestimmte Motorleistung festgelegt. Welche Spannungen und Ströme tatsächlich geschaltet werden können und welche Motorleistung damit erreichbar ist, bestimmt die Auslegung der externen Leistungselektronik. Die jeweiligen Strom- und Spannungsbereiche werden bei der Inbetriebnahme parametriert, sodass die Motorregelung an die verwendete Leistungsstufe angepasst werden kann.
Definierte Schnittstelle zur Leistungselektronik
Damit sich derselbe Motor-Controller mit unterschiedlich dimensionierten Leistungsstufen kombinieren lässt, müssen Ansteuerung und Rückführung klar voneinander definiert sein. Beim SOLO SOM erfolgt die Ansteuerung einer dreiphasigen Leistungsstufe über sechs PWM-Signale für die High- und Low-Side-Schalter der drei Halbbrücken. Das SOM stellt diese Signale mit 3,3-V-Logikpegel bereit; Pegelanpassung und Ansteuerung der Leistungshalbleiter übernehmen die externen Gate-Treiber.
Abhängig von Zwischenkreisspannung, Motorstrom, Schaltfrequenz und weiteren Anforderungen kann die Leistungsstufe entsprechend ausgelegt werden. Für die Motorregelung benötigt das SOM wiederum Informationen aus der Leistungsstufe. Dazu werden die drei Phasenströme und der Zwischenkreisstrom sowie die drei Phasenspannungen und die Zwischenkreisspannung erfasst und dem Modul als aufbereitete Analogsignale zur Verfügung gestellt. Hinzu kommen Hardware-Fehlersignale, über die beispielsweise Überstrom- oder Überspannungszustände gemeldet werden können.
Die Anpassung an die jeweilige Leistungsklasse findet dabei außerhalb des SOM statt. Strommessverstärker und Spannungsteiler beziehungsweise entsprechende Messschaltungen setzen die realen Ströme und Spannungen auf die Eingangssignalbereiche des Moduls um. Dadurch kann dieselbe Schnittstelle sowohl kleine als auch hohe Motorströme abbilden. Welche physikalischen Größen den jeweiligen Messbereichen entsprechen, wird bei der Inbetriebnahme in der Software parametriert.
Neben der Signalaufbereitung können in der Schnittstellenschaltung auch Funktionen wie Hardware-Fehlererkennung, Isolation oder die Anpassung an die verwendeten Gate-Treiber umgesetzt werden.
Strom und Spannung richtig erfassen
Während die PWM-Schnittstelle unabhängig von der Leistungsklasse mit festen Logikpegeln arbeitet, müssen die Rückführsignale an die tatsächlichen Ströme und Spannungen der jeweiligen Leistungsstufe angepasst werden. Diese Aufgabe übernimmt die externe Signalaufbereitung.
Für die Motorregelung werden die drei Phasenströme und der Zwischenkreisstrom sowie die drei Phasenspannungen und die Zwischenkreisspannung erfasst. Die externen Messschaltungen passen die Signale an das SOM an und werden entsprechend den Strom- und Spannungsbereichen der jeweiligen Leistungsstufe dimensioniert. Welche realen Werte den Messsignalen entsprechen, wird über das SOLO Motion Terminal konfiguriert.
Für eine schnelle Stromregelung genügt es allerdings nicht, die Messsignale lediglich auf den richtigen Pegel zu bringen. In einem PWM-gesteuerten Inverter entstehen bei jedem Schaltvorgang Störungen, die eine Strommessung verfälschen können. Der Motion Core erfasst die Phasenströme deshalb synchron zur PWM in der Mitte des PWM-Zyklus, wenn die Schaltvorgänge abgeklungen sind.
Daraus ergeben sich entsprechende Anforderungen an die analoge Messkette. Verstärker und Filter müssen sich bis zum Abtastzeitpunkt ausreichend eingeschwungen haben. Für die Phasenstrommessung ist abhängig von der Anwendung eine Bandbreite zwischen 20 kHz und 1 MHz vorgesehen; etwa 300 kHz eignen sich als allgemeiner Ausgangspunkt. Die Messung von Zwischenkreisstrom und Spannungen kann dagegen deutlich stärker gefiltert werden.
Skalierbare Leistung in der Praxis
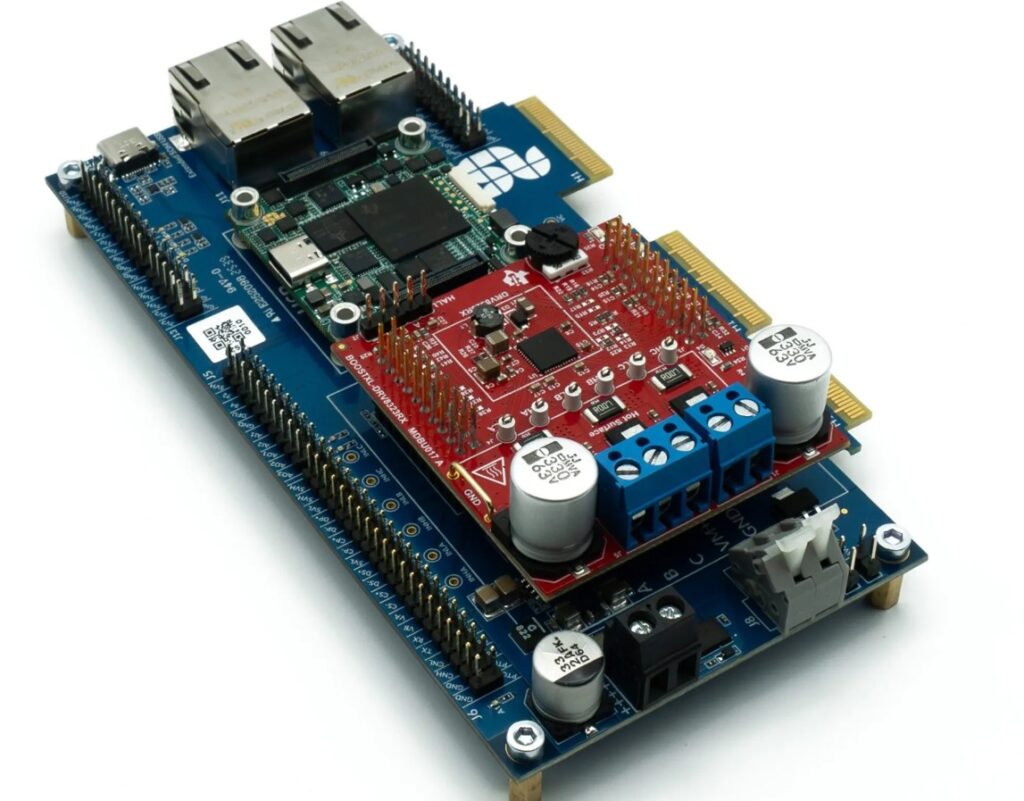
Wie sich das Konzept in der Praxis auf unterschiedliche Leistungsklassen übertragen lässt, zeigt die Evaluierungsplattform für das SOM. Ihre Basis bildet das SOLO SOM Evaluation Board, auf das zunächst das SOM aufgesteckt wird. Das Board stellt die Schnittstellen und Ein-/Ausgänge des Moduls zur Verfügung und dient gleichzeitig als Verbindung zu unterschiedlichen Leistungsstufen.
Tabelle: SOLO-SOM Evaluation Board mit TI-Leistungsstufe
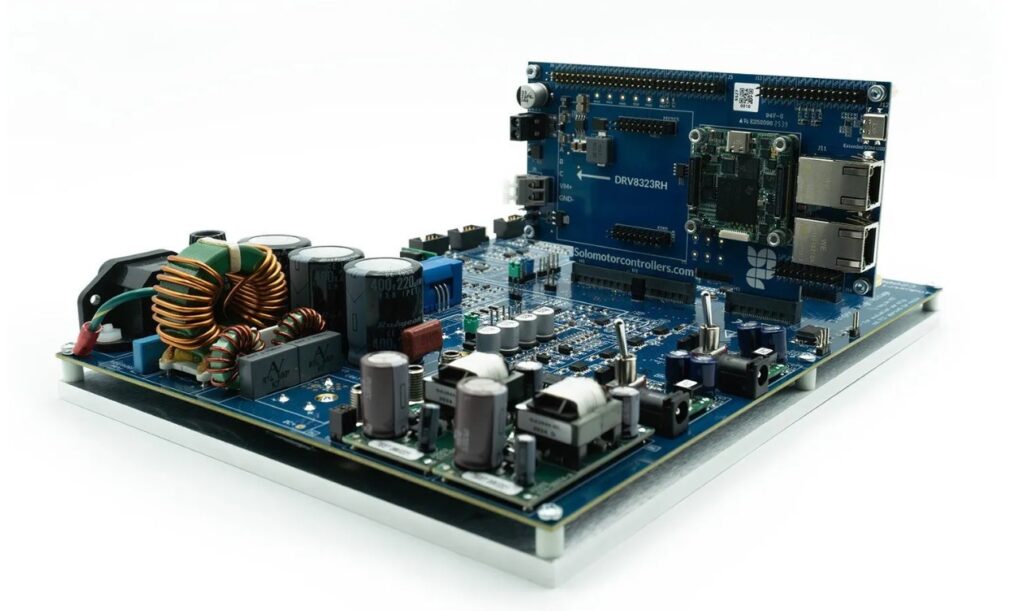
Für die Entwicklung von Niederspannungsantrieben kann auf dem Evaluation Board das BOOSTXL-DRV8323RH von Texas Instruments aufgesteckt werden. Die dreiphasige Leistungsstufe arbeitet mit Versorgungsspannungen von 6 bis 54 V und ist für 15 A Dauerstrom beziehungsweise 20 A Spitzenstrom ausgelegt. Strom- und Spannungsmessung sind bereits integriert. Für Hochvolt-Anwendungen lässt sich dieselbe Kombination aus SOM und Evaluation Board mit einer 400-V-Inverterplattform verbinden. Der Motor-Controller und die Entwicklungsumgebung bleiben damit gleich, während die angeschlossene Leistungselektronik ausgetauscht wird.
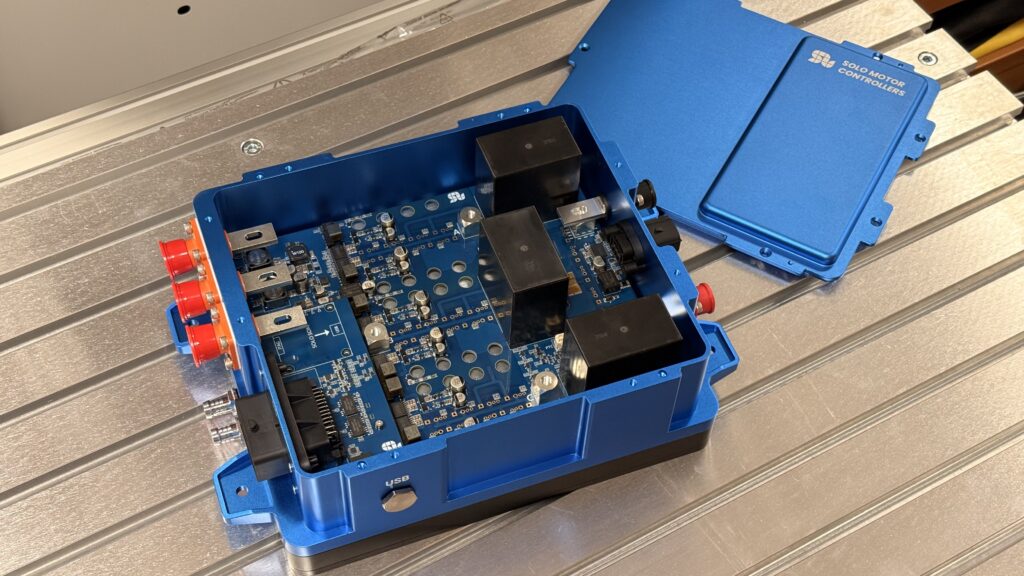
Bild: SOLO-SOM Evaluation Board, eingesteckt in 400-V-Entwicklungsplattform
Wie weit sich das Konzept darüber hinaus skalieren lässt, zeigt ein aktueller, von SOLO entwickelter Motorinverter mit 45 kW Ausgangsleistung, 400 V DC Zwischenkreisspannung und bis zu 160 A Ausgangsstrom. Auch hier übernimmt das gleiche SOM die Motorregelung.
Tabelle: 45-kW-Inverter mit 400 V / 160 A von SOLO
Es wurde bislang sowohl mit klassischen Silizium-Leistungshalbleitern als auch mit Siliziumkarbid (SiC) eingesetzt; grundsätzlich ist auch der Einsatz von GaN-Leistungshalbleitern möglich.
Schneller Schutz bleibt Aufgabe der Leistungselektronik
Die Trennung von Motor-Controller und Leistungsstufe bedeutet nicht, dass sämtliche Überwachungs- und Schutzfunktionen vom SOM übernommen werden können. Gerade bei leistungsstarken Invertern können Überströme oder Kurzschlüsse innerhalb sehr kurzer Zeit zur Beschädigung der Leistungshalbleiter führen. Eine Abschaltung darf in solchen Fällen nicht erst von der Motorregelungssoftware ausgelöst werden.
Schnelle Schutzfunktionen werden deshalb direkt in der externen Leistungselektronik realisiert. Kritische Zustände werden dort in Hardware erkannt und die entsprechenden Fehlersignale an das SOM übermittelt. Der Motor-Controller kann daraufhin den Fehler auswerten, die Motorsteuerung in einen definierten Zustand versetzen und die Diagnose für das übergeordnete System bereitstellen. Dabei ergänzen sich schnelle hardwarebasierte Schutzfunktionen und zusätzliche Überwachungsfunktionen der Firmware.
Zu den vorgesehenen Hardware-Fehlermeldungen gehören unter anderem Überstrom, Über- und Unterspannung sowie Übertemperatur.
Auch die funktionale Sicherheit ist berücksichtigt: Eine Safe-Torque-Off-Funktion (STO) lässt sich in das Konzept integrieren. Das SOM stellt dafür zwei voneinander unabhängige STO-Kanäle zur Verfügung und übernimmt deren Überwachung und Diagnose. Die eigentliche sicherheitsgerichtete Abschaltung erfolgt jedoch außerhalb des Controllers direkt in der Leistungselektronik, beispielsweise durch Unterbrechung der Gate-Treiber-Versorgung.
Power Stage selbst entwickeln oder entwickeln lassen
Die Trennung von Motion Control und Leistungselektronik eröffnet unterschiedliche Wege zur Realisierung einer Motorsteuerung. Der Anwender kann die Power Stage selbst entwickeln und gezielt auf seine Anforderungen hinsichtlich Spannung, Strom, Leistungshalbleitern, Bauform und Kühlung abstimmen.
Alternativ kann die Entwicklung der Leistungselektronik ausgelagert werden. SOLO entwickelt kundenspezifische Motorsteuerungen und kann dabei das SOM mit einer auf die jeweilige Anwendung zugeschnittenen Power Stage kombinieren.
Freier Prozessorkern für zusätzliche Funktionen
Neben dem für die Motorregelung reservierten Motion Core verfügt das SOM über einen zweiten, ebenfalls mit 200 MHz getakteten C28x-Prozessorkern. Dieser steht dem Anwender für anwendungsspezifische Funktionen zur Verfügung. Zusätzliche Aufgaben können damit direkt auf dem SOM ausgeführt werden, ohne in die von SOLO bereitgestellte Motorregelung eingreifen zu müssen.
Welche Aufgaben der zweite Core übernimmt, hängt von der jeweiligen Anwendung ab. Im Umfeld der Leistungselektronik kann er beispielsweise die Regelung eines DC/DC-Wandlers oder einer PFC-Stufe übernehmen. Für solche zeitkritischen Regelungsaufgaben stehen zusätzliche PWM-Ausgänge und Analogeingänge zur Verfügung; die PWM-Einheiten lassen sich mit Frequenzen bis zu 1 MHz betreiben.
Fazit
Die Trennung von Motion Control und Leistungselektronik ermöglicht es, die komplexe Motorregelung unabhängig von der benötigten Leistungsklasse zu betrachten. Mit dem SOM setzt SOLO dieses Prinzip als kompakte, wiederverwendbare Plattform um, während sich die Power Stage gezielt an die jeweilige Anwendung anpassen lässt.
Der Ansatz eignet sich damit sowohl für die Entwicklung einer einzelnen Motorsteuerung als auch als gemeinsame Basis für eine Produktfamilie mit unterschiedlichen Spannungs- und Leistungsklassen. Das Spektrum reicht dabei von kompakten Niederspannungsantrieben bis zu Motorsteuerungen im zweistelligen Kilowattbereich. Der frei programmierbare zweite Prozessorkern eröffnet darüber hinaus die Möglichkeit, weitere anwendungsspezifische Funktionen auf derselben Plattform zu integrieren.
SOLO Motorcontrollers
SOLO Motor Controllers wurde 2019 in der Lombardei, Italien, gegründet und entwickelt Lösungen für die elektrische Antriebstechnik. Das Unternehmen konzentriert sich auf drei Geschäftsbereiche: Standardmodule, kundenspezifische Lösungen und Motorteststände.
Zum Portfolio der Standardmodule gehören komplette Motorsteuerungen und das in diesem Artikel vorgestellte SOM.
Download & Links
Der offizielle Launch des SOLO SOM erfolgt im Oktober.
Aktuell sind Informationen für Beta-Tester verfügbar. Bei Interesse Kontakt aufnehmen!
Das Titel-Bild sowie Textauszüge wurde mit Hilfe von KI verändert.
Präzision auf kleinstem Raum: Piezoantriebe von PMC
Kompakte Linear- und Rotationsantriebe für hochpräzise Positionieraufgaben.
Mit den piezoelektrischen Antrieben der Piezo Motor Company (PMC) hat die MEV Elektronik Service GmbH ihr Motion-Control-Portfolio um besonders kompakte Lösungen für präzise und dynamische Positionieraufgaben erweitert. Die Linear- und Rotationsmotoren verbinden hohe Auflösung und kurze Reaktionszeiten mit geringem Gewicht, niedriger Leistungsaufnahme und einer konstruktionsbedingten Selbsthemmung.
Anders als klassische elektromagnetische Motoren erzeugen die PMC-Antriebe ihre Bewegung durch einen piezokeramischen Resonator. Durch die elektrische Anregung entstehen kombinierte longitudinale und Biegeschwingungen im Ultraschallbereich. Daraus resultiert eine elliptische Bewegung am Kontaktpunkt, die direkt in eine lineare oder rotatorische Bewegung umgesetzt wird. Getriebe oder Spindeln sind dafür nicht erforderlich.
Hohe Dynamik bei geringem Energiebedarf
Zu den wesentlichen Vorteilen der Technologie gehört die sehr schnelle Reaktion. Die ersten Bewegungen erfolgen typischerweise innerhalb von rund 30 µs. Gleichzeitig lassen sich extrem kleine Einzelschritte realisieren. Beim kompakten Linearmotor LRMO beträgt die minimale Schrittweite weniger als 40 nm. Der Motor erreicht Geschwindigkeiten von mehr als 150 mm/s bei einer Schub- und Zugkraft von mindestens 0,2 N.
Das rotatorische Pendant ROMO erreicht bei einem Drehmoment von mehr als 4 mNm Drehzahlen von über 600 min⁻¹. Die minimale Winkelschrittweite liegt bei rund 30 µrad. Damit eignen sich die Motoren sowohl für schnelle Verstellbewegungen als auch für feinste Positionieraufgaben.
Ein weiterer Vorteil zeigt sich insbesondere bei Anwendungen mit langen Stillstandszeiten: Im Stillstand benötigen die Piezoantriebe keine Energie, um ihre Position zu halten. Die mechanische Selbsthemmung stellt weiterhin Haltekraft beziehungsweise Haltemoment zur Verfügung. Das reduziert die Verlustleistung und kann gerade in kompakten, mobilen oder thermisch sensiblen Systemen von Bedeutung sein.
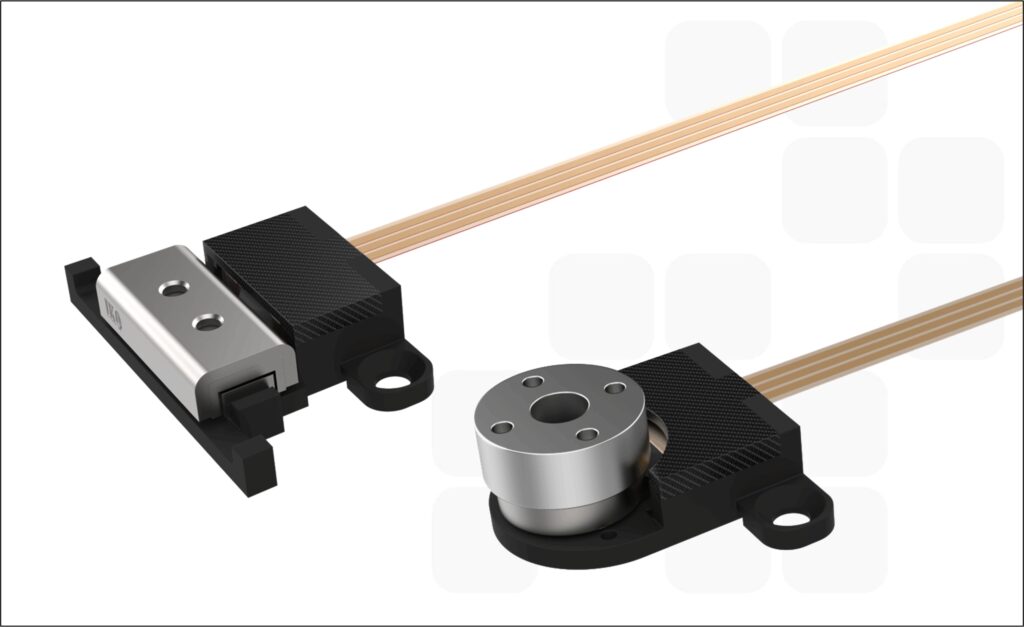
Auch das geringe Gewicht ist für viele Anwendungen interessant. Die kleinen LRMO- und ROMO-Antriebe sind je nach Anforderung in unterschiedlichen mechanischen Ausführungen erhältlich. Varianten mit Kunststoffgehäuse sind auf ein möglichst niedriges Gewicht ausgelegt, während Metallausführungen eine besonders robuste mechanische Konstruktion bieten. Damit lässt sich der Antrieb gezielt an die Anforderungen der jeweiligen Applikation anpassen.
Bild: PMC Plastic Piezo Motors
Von Miniaturantrieben bis 8 N
Neben den besonders kleinen ROMO- und LRMO-Baureihen umfasst das PMC-Portfolio leistungsstärkere Varianten. Die linearen LRMO-LG-Antriebe erreichen bis zu 4 N, während die rotatorischen ROMO-LG-Motoren Drehmomente von mehr als 30 mNm bereitstellen. Mit dem LRMO-150 steht zudem eine Linearachse mit bis zu 8 N Schubkraft und 150 mm Verfahrweg zur Verfügung.
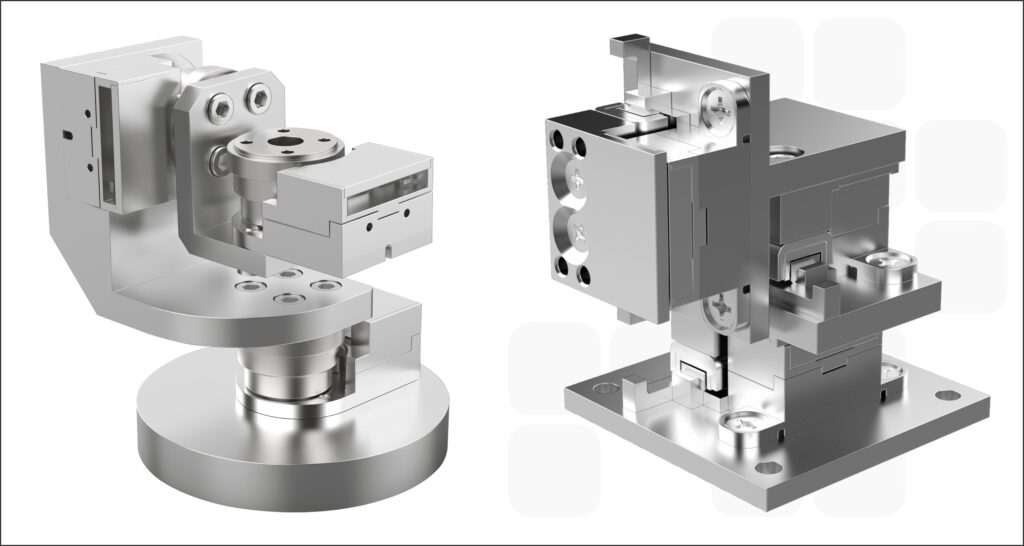
Für mehrachsige Positionieraufgaben bietet PMC darüber hinaus komplette Motion-Systeme. Der LRMO-XYZ kombiniert drei kompakte Linearantriebe zu einem XYZ-Positioniersystem, während der ROMO-3AX präzise Bewegungen über mehrere rotatorische Achsen ermöglicht. Damit lassen sich insbesondere Anwendungen in Optik und Photonik, Messtechnik, Mikroskopie, Medizintechnik, Halbleitertechnik oder Robotik platzsparend realisieren.
Bild: PMC 3D Piezo Positioniersysteme
Open Loop oder Closed Loop
Die Motoren sind je nach Ausführung ohne Encoder oder mit werkseitig integriertem Positionsgeber erhältlich. Für Closed-Loop-Anwendungen bietet PMC passende Treiberelektroniken. Die Treiberboards unterstützen unter anderem UART und I²C und werden für den jeweiligen Motortyp vorkonfiguriert.
Bild: PMC Piezo Motor Driver
Für encoderbasierte Systeme steht zusätzlich eine Python-API zur Verfügung, über die sich Position und Geschwindigkeit regeln sowie eigene Bewegungsabläufe einfach implementieren lassen. Damit reicht das Spektrum von einer unkomplizierten Open-Loop-Ansteuerung bis zum vollständigen geregelten Positioniersystem.
Durch den Verzicht auf klassische Kupferwicklungen, Permanentmagnete und ferromagnetische Blechpakete sind die Piezoantriebe zudem für Anwendungen interessant, bei denen Gewicht, Bauraum oder elektromagnetische Einflüsse eine besondere Rolle spielen.
Zitat
„Die Piezomotoren von PMC schließen die Lücke zwischen klassischen Präzisions-Servoantrieben und hochpreisigen konventionellen Piezolösungen. Sie bieten eine sehr hohe Positioniergenauigkeit, kurze Reaktionszeiten und kompakte Abmessungen, bleiben dabei aber wirtschaftlich attraktiv und vergleichsweise einfach zu integrieren.“ erklärt Guido Gandolfo, Product Line Manager Motion Control bei der MEV
Die Produkte der Piezo Motor Company sind in Mitteleuropa über die MEV Elektronik erhältlich. MEV unterstützt Entwickler bei der Auswahl geeigneter Motoren, Treiberelektroniken und Evaluation Kits sowie bei der Integration der Antriebslösung in die jeweilige Anwendung.
PMC auf der SPS 2026
MEV Elektronik präsentiert die Piezoantriebe von PMC auf der SPS 2026 vom 24. bis 26. November in Nürnberg. Besucher können sich vor Ort über die verschiedenen Linear- und Rotationsmotoren sowie deren Einsatzmöglichkeiten in kompakten und hochpräzisen Positioniersystemen informieren.
Über PMC
Die 2024 gegründete Piezo Motor Company LLC (PMC) mit Sitz in Boca Raton, Florida, USA, entwickelt und fertigt kompakte piezoelektrische Linear- und Rotationsmotoren für hochpräzise Positionieraufgaben. Grundlage der Produkte ist eine neu entwickelte und patentierte Piezo-Technologie, die hohe Präzision und Dynamik mit kleinen Abmessungen, geringem Gewicht und niedrigem Energiebedarf verbindet.
Zum Portfolio gehören sowohl einzelne Linear- und Rotationsantriebe als auch mehrachsige Positioniersysteme und passende Treiberelektroniken. Einsatzbereiche finden sich unter anderem in Medizintechnik, Optik und Photonik, Robotik, Messtechnik sowie Luft- und Raumfahrt.
CAM622 von CambridgeIC – Präzise Positionsmessung mit Type-B Sensorik.
Der Einsatz resonant-induktiver Positionssensorik hat sich in den letzten Jahren zu einer leistungsfähigen Alternative zu optischen und magnetischen Encodern entwickelt. Mit dem Encoder-IC CAM622 von CambridgeIC steht Entwicklern eine hochintegrierte Lösung zur Verfügung, die insbesondere in Kombination mit Sensoren und Targets vom Typ B neue Maßstäbe hinsichtlich Robustheit, Präzision und Integrationsfähigkeit setzt.
Resonant-induktive Positionssensorik – Präzision aus Leiterplatten
Die berührungslose Positionsmessung basiert auf einem überraschend einfachen Prinzip. Sowohl der Sensor als auch das bewegte Target werden mit konventioneller Leiterplattentechnologie gefertigt. Während der Sensor mehrere gedruckte Spulen enthält, befindet sich im Target ein Resonanzkreis aus einer Leiterbahnspule und Kondensatoren. Zwischen beiden besteht weder ein mechanischer noch ein elektrischer Kontakt. Stattdessen regt die Sensorelektronik den Resonator im Target induktiv an und wertet die vom Target zurückgekoppelten Signale aus. Aus deren Amplituden berechnet der CAM622 die absolute Position des Targets.
Im Gegensatz zu optischen Encodern sind keine Lichtquellen oder Codescheiben erforderlich. Ebenso entfallen Permanentmagnete, wie sie bei magnetischen Messsystemen eingesetzt werden. Da Sensor und Target ausschließlich aus Leiterplattenstrukturen bestehen, lassen sie sich kostengünstig herstellen, sind mechanisch robust und können direkt in bestehende Leiterplatten oder Baugruppen integriert werden. Die hohe Präzision moderner Leiterplattenfertigung überträgt sich dabei unmittelbar auf die Messgenauigkeit des Sensors.
Ein wesentlicher Vorteil liegt im Resonanzprinzip. Während klassische induktive Positionssensoren lediglich die durch ein Target verursachte Abschwächung oder Verformung des Magnetfeldes auswerten, bildet das Target beim Type-B-System einen abgestimmten LC-Resonator. Wird dieser vom Sensor angeregt, speichert er Energie und sendet ein resonanzverstärktes Signal wieder ab. Dadurch entsteht ein deutlich stärkeres und besser auswertbares Signal, das hohe Auflösungen, größere Luftspalte und eine robuste Positionsbestimmung ermöglicht.
Die Resonanzfrequenz des Targets wird kontinuierlich überwacht. Das System passt seine Erregerfrequenz automatisch an die Resonanzfrequenz des angeschlossenen Targets an und arbeitet dadurch stets im optimalen Arbeitspunkt. Einflüsse wie Temperaturänderungen oder Bauteiltoleranzen werden automatisch kompensiert.
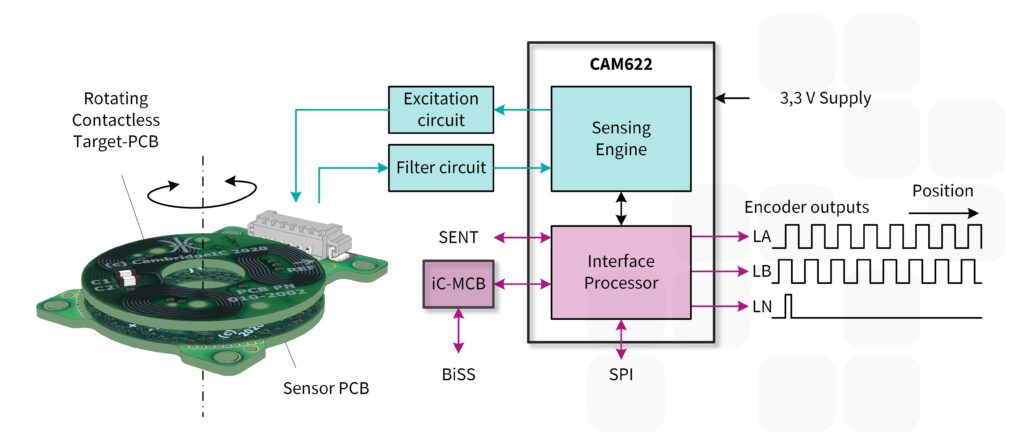
Bild: CAM622 Block Diagramm
Der CAM622 als intelligente Auswerteeinheit
Das Herzstück der Type-B-Technologie bildet der Encoder-IC CAM622. Er verarbeitet die vom Sensor gelieferten Signale und berechnet daraus in Echtzeit die absolute Position des Targets.
Die Positionsdaten können über verschiedene industrielle und automotive Schnittstellen ausgegeben werden. Neben SPI unterstützt der CAM622 klassische ABN-Inkrementalsignale sowie das im Automobilbereich etablierte SENT-Protokoll. Für Anwendungen mit der in der industriellen Automatisierung weit verbreiteten BiSS-C-Schnittstelle steht mit dem iC-MCB von iC-Haus ein passender Interface-Baustein zur Verfügung. Dadurch lässt sich der CAM622 flexibel in unterschiedlichste Steuerungs- und Encoderarchitekturen integrieren.
360° Rotations- oder Winkelsensoren
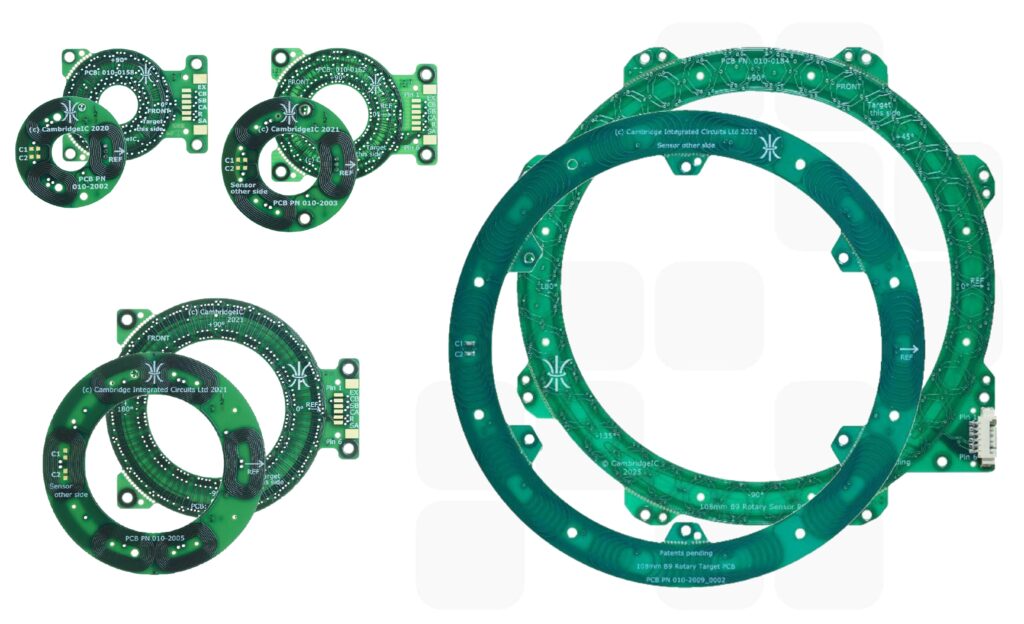
Die Type-B-Rotationssensoren bestehen aus zwei Leiterplatten: einer feststehenden Sensorplatine und einem drehbar gelagerten Target. Beide verfügen über eine zentrale Durchgangsöffnung, sodass sie direkt auf einer Welle montiert werden können. Zwischen Sensor und Target ist lediglich ein definierter Luftspalt erforderlich. Für eine optimale Performance wird ein Abstand von 1 mm empfohlen. Das Messprinzip arbeitet jedoch auch bei deutlich größeren Luftspalten und bietet dadurch einen hohen konstruktiven Freiheitsgrad. Eine mechanische oder elektrische Verbindung zwischen beiden Leiterplatten ist nicht erforderlich. Dadurch lassen sich die Sensoren einfach in bestehende Konstruktionen integrieren und ermöglichen eine berührungslose absolute Winkelmessung über 360°.
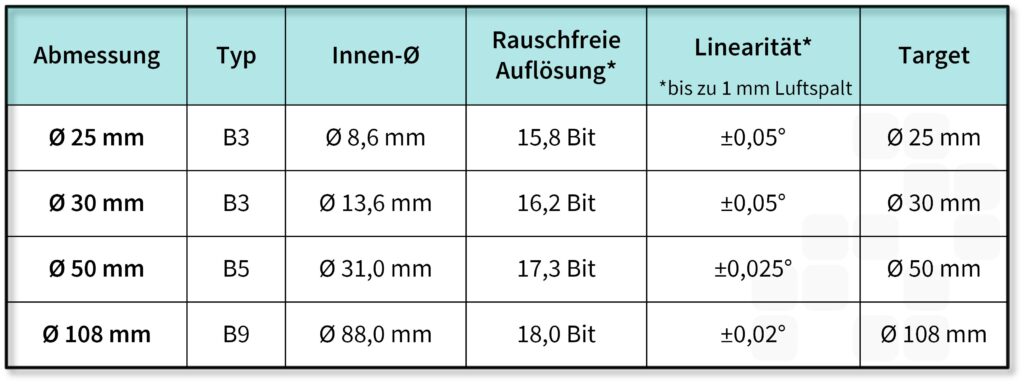
Die Messperformance wird dabei maßgeblich durch den Aufbau der Sensorstruktur bestimmt. Die Typbezeichnung gibt die Anzahl der hochauflösenden Feinspulen an. Ein Sensor des Typs B3 verfügt über drei Feinspulen, ein B5 über fünf und ein B9 über neun Feinspulen. Da alle Rotationssensoren einen Messbereich von 360° abdecken, steigt mit der Anzahl der Feinspulen die erreichbare Winkelauflösung. Die jeweilige Sensorgeometrie begrenzt jedoch die maximal realisierbare Anzahl der Feinspulen, da sich diese nicht beliebig verkleinern lassen.
Typische Einsatzgebiete sind Standard-Encoder, Servoantriebe, Pan-Tilt-Systeme, beispielsweise für Kameras oder LiDAR-Sensoren, sowie hochpräzise Winkelmesssysteme im Maschinen- und Anlagenbau.
Bild: 360° Rotations- oder WinkelsensorenTabelle: Rotative Sensoren Type B Cambridge IC
Linear- oder Wegsensoren
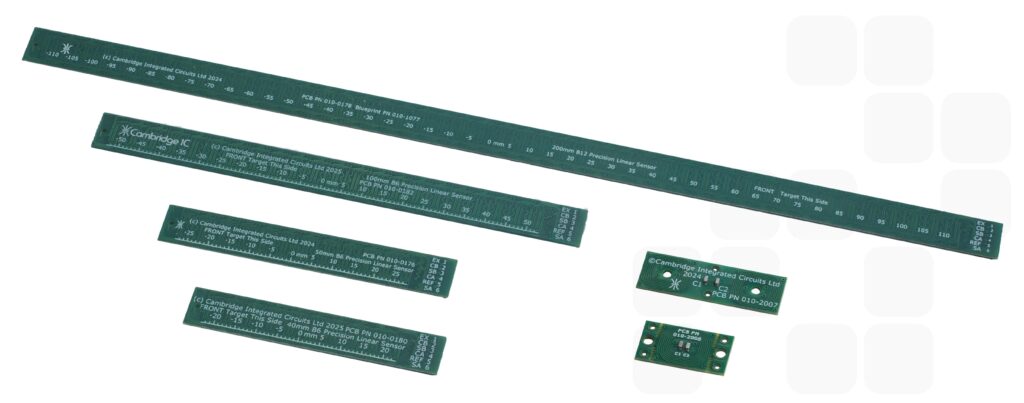
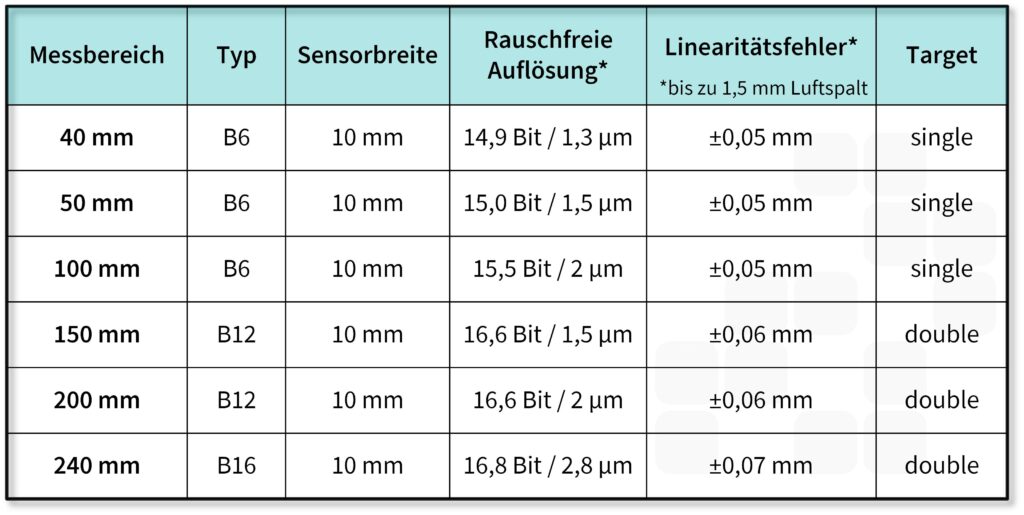
Das resonant-induktive Messprinzip eignet sich gleichermaßen für die berührungslose lineare Positionsmessung. Hier bewegt sich das resonante Target entlang einer feststehenden Sensorplatine und liefert über den gesamten Messbereich absolute Positionswerte. Standardmäßig stehen Typ-B-Linearsensoren mit festen Messbereichen von 40 mm bis 200 mm zur Verfügung. Für spezielle Anwendungen entwickelt CambridgeIC bei Bedarf auch kundenspezifische Sensor-Geometrien. Dabei können neben dem Messbereich auch weitere Parameter wie die Sensorbreite an die jeweiligen Anforderungen angepasst werden. Eine größere Sensorbreite ermöglicht beispielsweise auch größere Luftspalte zwischen Sensor und Target.
Typische Anwendungsbereiche reichen von Linearmotoren und Ventilpositionierungen bis hin zu Lenksystemen und der Laborautomatisierung.
Bild: Linear- oder WegsensorenTabelle: Lineare Sensoren Type B Cambridge IC
Hoher Integrationsgrad vereinfacht die Systementwicklung
Ein wesentlicher Vorteil der Type-B-Technologie liegt in der einfachen Integration in bestehende Elektroniksysteme. CambridgeIC stellt Entwicklern die Layoutdaten der Sensor- und Targetstrukturen als Gerber-Dateien kostenlos zur Verfügung. Dadurch können beide ohne zusätzliche Lizenzkosten zusammen mit der eigenen Platine bei jedem Leiterplattenhersteller gefertigt werden. Zusätzliche Sensorkomponenten oder spezielle Fertigungsprozesse sind nicht erforderlich.
Dies reduziert nicht nur Material-, Beschaffungs- und Montageaufwand, sondern eröffnet auch neue konstruktive Möglichkeiten. Sensor und Target können entweder direkt in die eigene Platine integriert oder platzsparend mit bestehenden Baugruppen kombiniert werden.
Dank des resonant-induktiven Messprinzips arbeitet das System zudem tolerant gegenüber Fehlausrichtungen und Neigungen, sodass keine mechanische Kalibrierung erforderlich ist. Dies vereinfacht sowohl die Entwicklung als auch die Inbetriebnahme und ermöglicht gleichzeitig Anwendungen mit sehr begrenztem Bauraum.
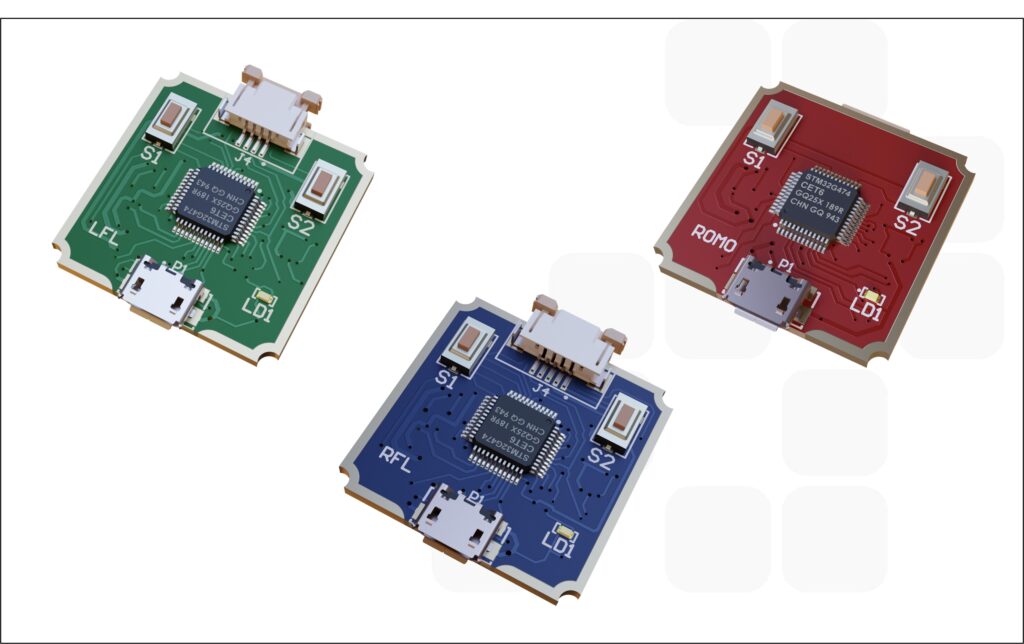
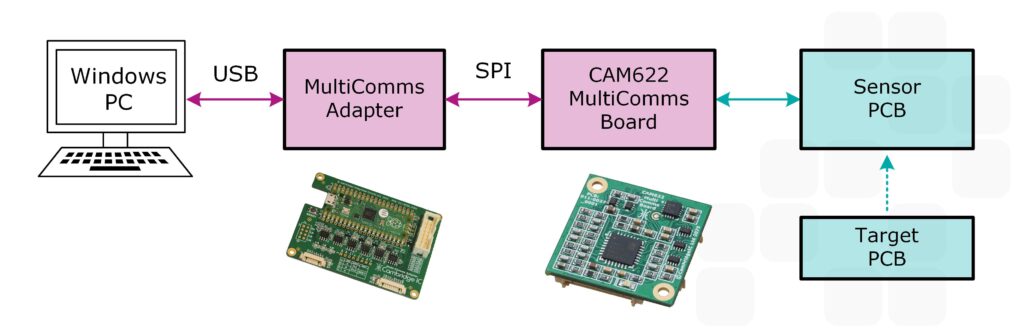
Für einen schnellen Einstieg in die Type-B-Technologie steht ein umfassendes Evaluierungs-System zur Verfügung. Es besteht aus dem CAM622 MultiComms Board, dem CAM MultiComms Adapter als Schnittstellen-Gateway sowie einer Windows-Software zur Parametrierung, Visualisierung und Analyse der Messdaten.
Bild: Entwicklungs-Setup
Mit diesem Evaluierungssystem können Entwickler die Technologie ohne eigene Hardwareentwicklung unmittelbar in Betrieb nehmen, verschiedene Sensoren charakterisieren und Applikationen schnell validieren.
Zitat
„Mit dem CAM622 und den Type-B-Sensoren steht unseren Kunden eine Technologie zur Verfügung, die neue Möglichkeiten in der Positionssensorik eröffnet. Besonders beeindruckend ist die Kombination aus Präzision, Robustheit und Integrationsfähigkeit, die völlig neue Designansätze ermöglicht“, erklärt Guido Gandolfo, Product Line Manager Motion Control bei der MEV „Ich bin überzeugt, dass diese Technologie insbesondere dort neue Möglichkeiten eröffnet, wo bisher konstruktive Grenzen klassischer Encoderlösungen bestanden.“
Fazit
Zusammenfassend bietet der CAM622 in Verbindung mit der Type-B-Sensorarchitektur eine interessante Alternative zu etablierten Encodertechnologien für rotative und lineare Positionsmessungen. Die Kombination aus resonant-induktivem Messprinzip, vollständig PCB-basierter Sensorik, intelligenter Signalverarbeitung und einfacher Integration eröffnet Entwicklern neue Freiheitsgrade bei der Konstruktion moderner, kosten- und leistungsoptimierter Sensorsysteme.
Cambridge IC
Cambridge ICist ein 2007 gegründetes Halbleiterunternehmen mit Hauptsitz in Cambridge, Großbritannien, das sich auf induktive und resonant-induktive Positionssensor-ICs spezialisiert hat. Das Unternehmen entwickelt hochintegrierte Ein-Chip-Lösungen für die präzise, berührungslose Positions- und Winkelmessung in Industrie- und Automobilanwendungen. Ergänzt wird das Portfolio durch passende Sensor- und Target-Designs, die Entwicklern den schnellen Einstieg in die Technologie ermöglichen und die Realisierung kundenspezifischer Encoder-Lösungen unterstützen.
Hinweis: Das Titel-Bild wurde mit Hilfe von KI erstellt.
Hochpräzise und äußerst robust
Hochpräzise Absolut-Encoder für anspruchsvolle Motion-Control-Anwendungen.
Die Electric Encoder™ von Netzer Precision kombinieren hohe Auflösung und Genauigkeit mit einer besonders flachen, kontaktlosen Hohlwellenkonstruktion. Durch das kapazitive Messprinzip arbeiten die Absolut-Encoder verschleißfrei und sind unempfindlich gegenüber magnetischen Störfeldern – ein entscheidender Vorteil beispielsweise bei der Integration in Motoren, Robotergelenke und Direktantriebe.
Kapazitive Positionserfassung ohne mechanischen Verschleiß
Rotor und Stator arbeiten berührungslos miteinander. Damit entfallen Lager, Kupplungen oder andere mechanische Übertragungselemente innerhalb des Encoders. Die offene Hohlwellenkonstruktion ermöglicht gleichzeitig die Durchführung von Wellen, Kabeln, Leitungen oder optischen Komponenten durch das Zentrum des Encoders. Die geringe Bauhöhe und das niedrige Trägheitsmoment erleichtern die Integration insbesondere in kompakte und dynamische Antriebssysteme.
Die Eigenschaften im Überblick
Kontaktlose absolute Positionserfassung
Auflösungen bis 26 Bit
Genauigkeiten bis ±0,001°
Große Hohlwellen bei sehr flacher Bauform
Geringe Masse und geringe Rotorträgheit
Hohe Immunität gegenüber Magnetfeldern sowie EMI/RFI
Hohe Schock- und Vibrationsfestigkeit
Varianten für extreme Temperaturen und raue Umgebungen
SSI und BiSS-C, je nach Serie weitere Schnittstellen wie AqB, SPI oder RS-485
Singleturn- und Multiturn-Lösungen
Typische Einsatzbereiche
Breites Encoder-Portfolio für unterschiedliche Anforderungen
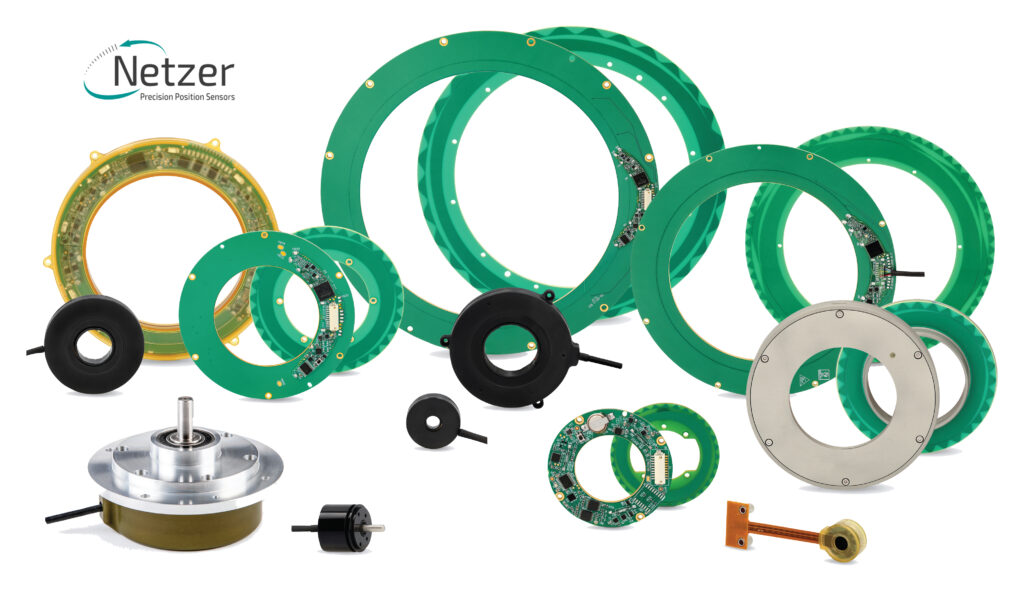
Netzer Precision bietet ein breites Portfolio kapazitiver Absolut-Encoder für unterschiedliche Anforderungen. Je nach Anwendung stehen Serien für Robotik und Automatisierung, raue Umgebungen, extreme Temperaturen, höchste Präzision oder Multiturn-Erfassung zur Verfügung.
👉 Ausführungen mit Welle anstelle der typischen offenen Hohlwellenkonstruktion.
Weitere Informationen und technische Daten finden Sie über die verlinkten Serienbezeichnungen.
SPS 2026
Die hochauflösenden Absolut-Encoder von Netzer Precision werden auf der SPS Messe in Nürnberg (24. bis 26. November 2026) am MEV-Stand 174 in Halle 4 präsentiert. Gerne können Sie vorab einen Termin buchen.
Kennen Sie bereits die neuen System-on-Modules (SoM) SRG091X und SRG093X von Quectel?
Diese SoM integrieren die energieeffizienten Applikationsprozessoren i.MX 91 bzw. i.MX 93 von NXP, den erforderlichen Speicher sowie ein Funkmodul für WLAN, Bluetooth und 802.15.4 in einem kompakten 46mm x 41.5mm x 3.0mm kleinen Gehäuse. Auf dieser Basis sind Sie optimal für Applikationen rund um IoT, Smart Building, Gateways, industrielle HMIs und weitere gerüstet.
Die i.MX 91 und i.MX93 CPUs setzen dabei auf den Arm® Cortex®-A55. SRG091X als Single Core mit einer Taktrate von 1.4 GHz und SRG093X als Dual Core mit 1.7 GHz Taktrate, gepaart mit 1GB LPDDR4 RAM und 8GB respektive 16GB eMMC-Speicher. Dabei kann der Speicher noch an die Anforderungen des Projekts bei Bedarf angepasst werden. Somit haben diese genug Rechenleistung für anspruchsvolle und innovative Industrie-, IoT- und Multimedia-Anwendungen. Das optional integrierte Funkmodul NXP IW610G liefert Dual-Band WiFi 6 sowie BLE 5.4 und 802.15.4 (Thread/ZigBee) und Matter. Darüber hinaus gibt es eine Vielzahl von Schnittstellen für verschiedenste Peripheriekomponenten und Displays. So kann das Sytem z.B. auch leicht mit Quectels WiFi HaLow sowie LTE- und 5G Modulen erweitert werden. Als Betriebssystem dienen Linux und Zephyr.
In Ergänzung dazu bietet Quectel eine Auswahl von Antennen an, die für die SoM SRG091X und SRG093X hinsichtlich des Frequenzbereichs und den Anforderungen typischer Anwendungen optimiert wurden. Auf diese Weise wird die Systemkomplexität vereinfacht und die Time-to-Market verkürzt.
Max.1366 ×768p60 or 1280 ×800p60,24bpp RGB MIPI DSI up to 1920 x1200p60 LVDS up to 1366 ×768p60 or 1280 ×800p6
Ethernet
Max. 2x Gbps
Max. 2x Gbps
Certification
China: SRRC* America: FCC* Europe: CE*
China: SRRC* America: FCC* Europe: CE*
*: Under development/ in progress
Mit den SoM SRG091X und SRG093X präsentiert Quectel eine leistungsstarke, zukunftssichere und vielseitige Plattform für eine Vielzahl von Anwendungen rund um IoT und Industrieelektronik.
Möchten auch Sie den Einsatz dieser SoM in Ihrer Applikation planen? Sprechen Sie uns für weitere Informationen einfach an.
Realtek IoT Wi-Fi & Bluetooth Lösungen
Realtek bietet ein breites Portfolio an IoT-Connectivity-Lösungen, das sowohl hochintegrierte Wi-Fi- & Bluetooth-SoCs der Ameba-Familie als auch reine Bluetooth-Chips für energieeffiziente Funkanwendungen umfasst.
Die Ameba-Serie besteht aus leistungsfähigen IoT-System-on-Chips (SoCs) mit integrierter Wi-Fi-Konnektivität (802.11 b/g/n, je nach Variante Dual-Band) und Bluetooth Low Energy (BLE).
Die SoCs kombinieren Funktechnologie mit ARM- oder RISC-V-basierten Mikrocontrollern, umfangreicher Peripherie (UART, SPI, I²C, PWM, ADC, GPIO, teilweise USB) sowie integrierten Sicherheitsfunktionen. Durch die hohe Integration eignen sich Ameba-SoCs ideal für kompakte, vernetzte Embedded-Systeme mit reduziertem BOM-Aufwand.
Ergänzend dazu bietet Realtek reine Bluetooth-Chips, die speziell für BLE-basierte Kommunikation mit geringem Energieverbrauch optimiert sind. Diese Lösungen integrieren einen stromsparenden Mikrocontroller sowie die erforderliche Funk- und Peripheriearchitektur und eignen sich besonders für Wearables, Sensoren, drahtlose Bedieneinheiten, Audioanwendungen sowie einfache IoT-Endgeräte, bei denen keine Wi-Fi-Anbindung erforderlich ist.
Mit einem umfassenden Software- und Entwicklungsökosystem, inklusive SDKs, Referenzdesigns und RTOS-Unterstützung, ermöglichen die Lösungen von Realtek eine schnelle Entwicklung, einfache Integration und zuverlässigen Betrieb moderner IoT-Applikationen.
Robust in jeder Umgebung: Hall-Winkelsensor IC mit hoher Streufeld-Immunität und Auto-Kalibrierung von Conntek
Die MEV erweitert ihr Portfolio im Bereich hochpräziser Positions-Sensorik um den neuen Hall-basierten Encoder-IC KTH7114. Neben hoher Auflösung, Integrationsdichte und Auto-Kalibrierung überzeugt der Baustein insbesondere durch ein herausragendes Merkmal: seine ausgeprägte Streufeld-Immunität, die eine zuverlässige Winkelmessung selbst in elektromagnetisch anspruchsvollen Umgebungen ermöglicht.
In modernen Antriebssystemen, insbesondere in kompakten BLDC-Motoren, stellen externe Magnetfelder und Streufelder eine zunehmende Herausforderung dar. Der KTH7114 wurde gezielt dafür entwickelt, diese Einflüsse zu unterdrücken.
Dank einer optimierten Sensordesign-Architektur und intelligenter Signalverarbeitung bleibt die Winkelmessung auch dann stabil und präzise, wenn störende Magnetfelder aus der Umgebung wirken. Entwickler profitieren dadurch von:
deutlich erhöhter Systemrobustheit
stabilen Messwerten ohne zusätzliche Abschirmmaßnahmen
vereinfachtem mechanischen und elektromagnetischen Design
Die hohe Streufeld-Immunität macht den KTH7114 zur idealen Wahl für Anwendungen mit hohen Strömen, engen Bauräumen oder komplexen EMV-Anforderungen.
Intelligente Kalibrierung reduziert Systemaufwand
Zusätzlich verfügt der KTH7114 über die integrierte automatische Nichtlinearitätskompensation ANLC. Mechanische Toleranzen sowie magnetische Abweichungen werden selbstständig erkannt und korrigiert, wodurch eine externe Kalibrierung in den meisten Fällen entfällt.
Das Ergebnis: verkürzte Entwicklungszeiten, geringere Systemkosten und eine konsistent hohe Messgenauigkeit über den gesamten Lebenszyklus.
Hohe Performance für dynamische Regelkreise
Mit hochauflösenden absoluten Positionsdaten und extrem geringer Latenz eignet sich der KTH7114 optimal für dynamische Motion-Control-Anwendungen. Flexible Schnittstellen wie SPI, SSI sowie inkrementelle ABZ- und UVW-Signale ermöglichen eine einfache Integration in verschiedenste Systemarchitekturen.
Zu den zentralen Leistungsmerkmalen zählen:
16-Bit absolute Winkelauflösung
4-16384 ABZ Positionen (4096 Lines)
optimiert für “on-axis” Anwendungen
Automatische Kalibrierung (ANLC)
Magnetische Streufeld Immunität (SFI)
Ultra-low latency (µs-schnelle Datenupdates)
Integrierter programmierbarer Speicher (MTP)
Unterstützung von Motor-Kommutierungssignalen
Kompakte Bauform im QFN-16L (3 × 3 mm)
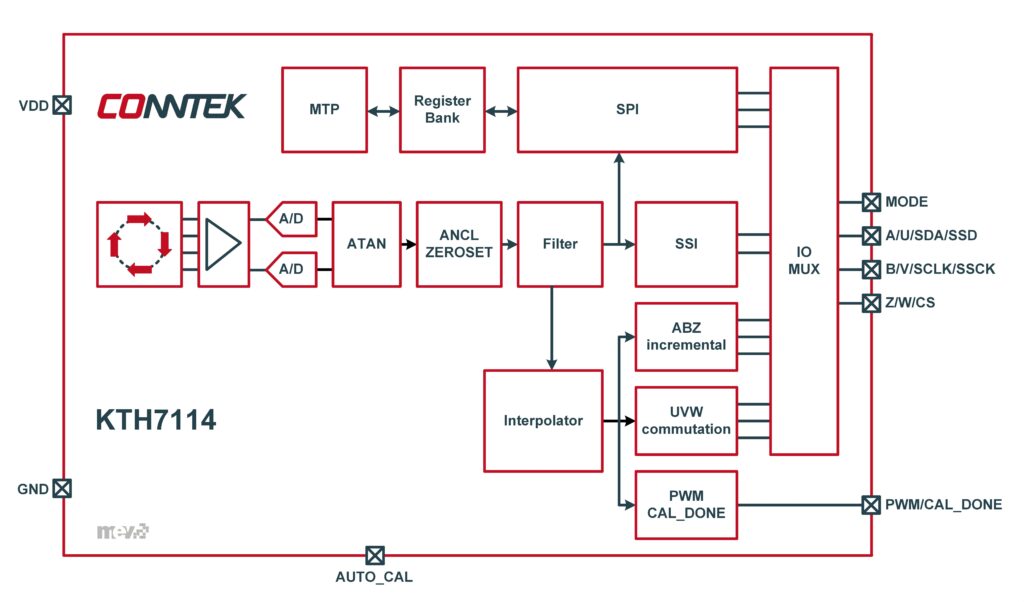
KTH7114 Block Diagramm
Ideal für anspruchsvolle Anwendungen
Die Kombination aus hoher Präzision, integrierter Kalibrierung und ausgezeichneter Streufeld-Immunität prädestiniert den KTH7114 für:
BLDC- und PMSM-Motorsteuerungen
Robotik und Automatisierung
Industrielle Antriebstechnik
Anwendungen mit erhöhten EMV-Anforderungen
Die kontaktlose Messung sorgt zusätzlich für Verschleißfreiheit und eine lange Lebensdauer.
MEV: Applikationssupport inklusive
MEV begleitet Kundenprojekte von der Auswahl des passenden Sensors bis zur erfolgreichen Integration. Neben der reinen Distribution bietet das Unternehmen umfassenden technischen Support, Evaluierungsplattformen und Design-In-Begleitung.
„Mit dem KTH7114 adressieren wir gezielt die steigenden Anforderungen an EMV-Robustheit in modernen Antriebssystemen. Die hohe Streufeld-Immunität ermöglicht unseren Kunden zuverlässige Lösungen auch unter schwierigsten Bedingungen“, erklärt Guido Gandolfo, Product Line Manager bei MEV.
MEV – Ihr Partner für Conntek Sensortechnologien
Als autorisierter Distributor von Conntek / KTsense Microelectronics bietet die MEV Elektronik Service GmbH umfassenden Support für die neuen Sensoren der KTH711x-Serie, einschließlich:
Muster und Evaluierungsboards
Anwendungs- und Design-In-Support
Anleitung zur Motorsteuerung, Encoder-Integration und Kalibrierung
Zuverlässige Logistik und technische Unterstützung für Serienprojekte
Verfügbarkeit & Ausblick
Der KTH7114 ist ab sofort über MEV erhältlich. Muster, Evaluierungsboards und technischer Support stehen kurzfristig zur Verfügung.
Über Conntek / KTsense Microelectronics
Conntek (eine Marke von KTsense Microelectronics, Quanzhou, China) entwickelt leistungsstarke magnetische Positionssensoren und Encoder-ICs für Industrie- und Automobilanwendungen. Durch die Kombination fortschrittlichen analogen Frontend-Designs mit digitaler Signalverarbeitung und innovativen Kalibrierungsalgorithmen bietet Conntek präzise, zuverlässige und einfach zu integrierende magnetische Sensorlösungen für moderne Bewegungssteuerungssysteme.